
【重要信息】
会议官网:www.ic-eiris.com
会议日期:2026年10月23日至25日
会议地点:中国 温州
收录检索:SPIE出版,EI Compendex, Scopus
截稿时间:以官网信息为准(早投稿、早审核、早录用)
【大会简介】
为响应全球科技革命与产业变革趋势,深化具身智能机器人领域的国际学术交流与产学研合作,2026年具身智能机器人与智能科学国际学术会议(EIRIS 2026)将于2026年10月23日至25日在中国温州举行。本次会议由杭州市北京航空航天大学国际创新研究院(北京航空航天大学国际创新学院)、亚洲仿真联盟和西安电子科技大学杭州研究院联合主办,并得到海外华人科创联盟的支持。
EIRIS 2026会议依托亚洲仿真联盟的“仿真+AI”学术平台以及西电杭研院“具身智能训练场”的产业化实践,汇聚全球顶尖学者与行业领军企业,旨在推动具身智能仿真标准建设,促进国际科技合作与成果转化,为全球智能科学与机器人发展注入新动能。本次会议充分利用浙江温州在电气机械、汽车零部件、智能制造等领域的广阔应用场景和数智化转型需求,以打通“前沿感知-智能算法-仿真验证-行业落地”的全技术链条为目标,汇聚全球青年科学家智慧,推动具身智能技术深度赋能行业应用,为温州乃至长三角地区产业智能化升级注入新动能。
【大会背景】
2026年具身智能机器人与智能科学国际学术会议(EIRIS 2026)具有双重组织背景:
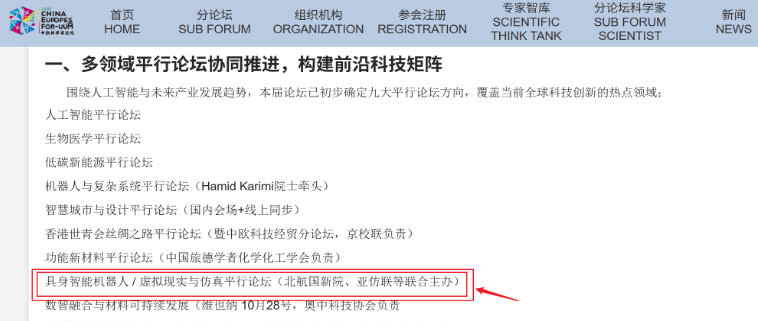
EIRIS 2026是「2026世界青年科学家峰会」 的平行论坛之一;
同时也是「第三届中欧科学家论坛」 的核心组成部分 —— 具身智能机器人平行论坛。
【组织单位】
【大会组委】

【征稿主题】
Track 1: Robot Perception & Sensing | 机器人感知与传感
Object recognition | 物体识别
Scene understanding | 场景理解
Visual tracking | 视觉跟踪
Gesture and pose recognition | 姿态与手势识别
Facial and expression recognition | 人脸与表情识别
Image segmentation and classification | 图像分割与分类
Optical and photonic sensors | 光学与光子传感器
LiDAR and depth sensing | 激光雷达与深度感知
Tactile and force sensors | 触觉与力觉传感器
Sensor fusion and integration | 传感器融合与集成
Environmental and proximity sensing | 环境与接近感知
Multimodal perception systems | 多模态感知系统
3D vision and reconstruction | 三维视觉与重建
Real-time sensor and image analysis | 实时传感与图像分析
Adaptive sensing strategies | 自适应感知策略
Motion planning and control | 运动规划与控制
Feedback and feedforward control | 前馈与反馈控制
Adaptive and intelligent control | 自适应智能控制
Embedded electronics and circuits | 嵌入式电子与电路
Motor control and actuation | 电机控制与执行器
Mechatronics and hardware integration | 机电一体化与硬件集成
Real-time control systems | 实时控制系统
Cognitive planning and reasoning | 认知规划与推理
Embodied AI models | 具身 AI 模型
Sensorimotor representation | 传感运动表示
Simulation-to-reality transfer | 仿真到现实转化
Digital twin for robotics | 机器人数字孪生
Learning from demonstration | 示范学习
Human-robot collaboration | 人机协作
Trustworthy embodied AI | 可信具身智能
Embodied visual perception | 具身视觉感知
其他相关主题均可投稿,如果您对论文主题的符合程度不确定,可咨询秘书!
Track 2: Robot Control & Embodied Intelligence | 机器人控制与具身智能
Track 3: Smart Vision & Image Processing for Embodied Robotics | 具身机器人智能视觉与图像处理
Computational imaging | 计算成像
Vision-based robot control | 视觉机器人控制
Spectral imaging | 光谱成像
Motion analysis | 运动分析
Industrial image segmentation | 工业图像分割
Robotic grasping vision | 机器人抓取视觉
Edge vision models | 边缘视觉模型
Stereo depth estimation | 立体深度估计
Optical measurement | 光学测量
Fault detection | 故障检测
Domain adaptation | 领域自适应
Environmental vision | 环境视觉
Event-driven vision | 事件驱动视觉
3D inspection | 三维检测

【论文出版与检索】
所有的投稿都必须经过2-3位组委会专家审稿,经过严格的审稿之后,最终所录用的论文将提交至SPIE - The International Society for Optical Engineering (ISSN: 0277-786X)以论文集的形式提交出版,见刊后由出版社提交至EI, Scopus检索。
【参会方式】
作者参会:一篇录用文章允许一名作者免费参会
1、口头演讲:申请口头报告,时间为15分钟;
2、海报展示:申请海报展示,A1尺寸,彩色打印;
3、听众参会:不投稿仅参会,也可申请演讲及展示。
SCI/SSCI/EI期刊/英文普刊 | 3000+国际知名期刊资源 | 免费评估+期刊推荐
登 录
新闻动态
联系方式

会议秘书:邓老师
手机/微信:18138788748
【添加获投稿优惠、优先审稿,及后续会议通知、见刊和检索等】


