


上海交大机器人研究所团队Science发文,提出一种“双连续相”介电弹性体人工肌肉的设计方法
2025/12/09
 260
北京时间12月5日,《科学》(Science)在线发表了上海交通大学机械与动力工程学院机器人研究所朱向阳、谷国迎教授团队的论文“Semiseparated biphasic bicontinuous dielectric elastomer for high-performance artificial muscle”,提出了一种双连续相结构介电弹性体人工肌肉的设计方法。上海交通大学为论文第一作者和通讯作者单位,博士研究生石笑天和邹江副教授为共同第一作者,朱向阳教授、谷国迎教授和江西科技师范大学卢宝阳教授为共同通讯作者。
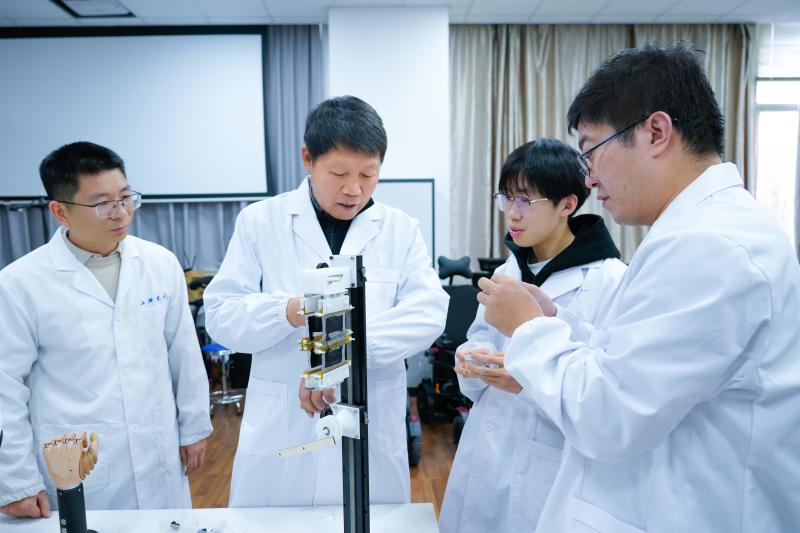
在软体机器人、触觉交互和智能假肢等领域,开发高性能的电作动人工肌肉一直是一项重大挑战。传统介电弹性体材料在低驱动电场下的输出性能长期受限于其有限的机电灵敏度,针对这一难题,该论文提出了一种“异交联诱导相分离”策略,研制出具有半分离双连续相结构的介电弹性体(SBE),将机电灵敏度提升至360 MPa⁻¹,为高性能人工肌肉的发展提供了新途径。
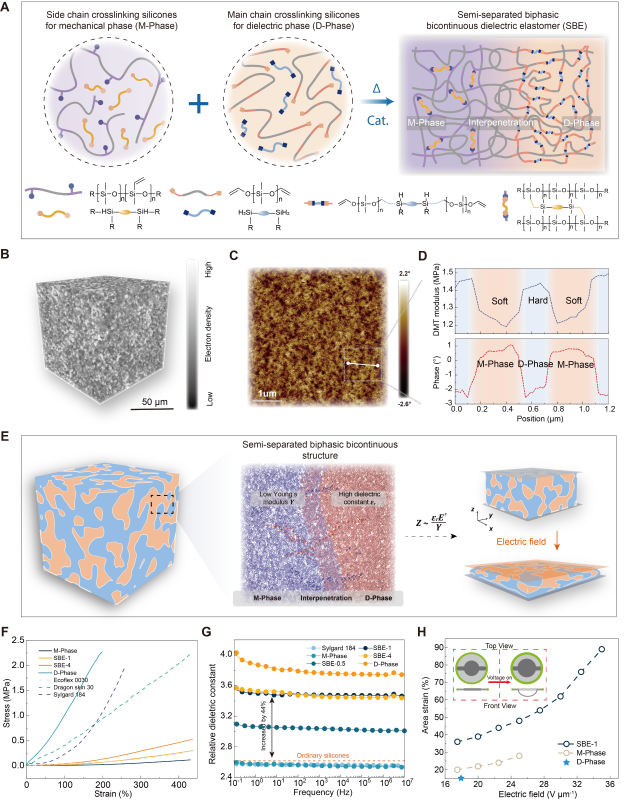
该策略利用了两种硅橡胶不同的交联机制,通过其异交联动力学的差异,引导两相在微米尺度自发组装。其中高介电常数的介电(D)相通过主链交联形成贯穿网络,而低杨氏模量的机械(M)相通过侧链交联构成力学骨架,形成边界融合、相互贯通的双相结构。这种微观结构既保持了材料的低杨氏模量,同时提高了其介电常数和击穿电场。实验表明,仅含10% D相的SBE材料,其杨氏模量约为10 kPa,相对介电常数为3.6,实现了高的机电灵敏度。基于此材料制备的人工肌肉,在无需预拉伸的情况下,在35 V/μm的电场下实现了90%的面积应变。
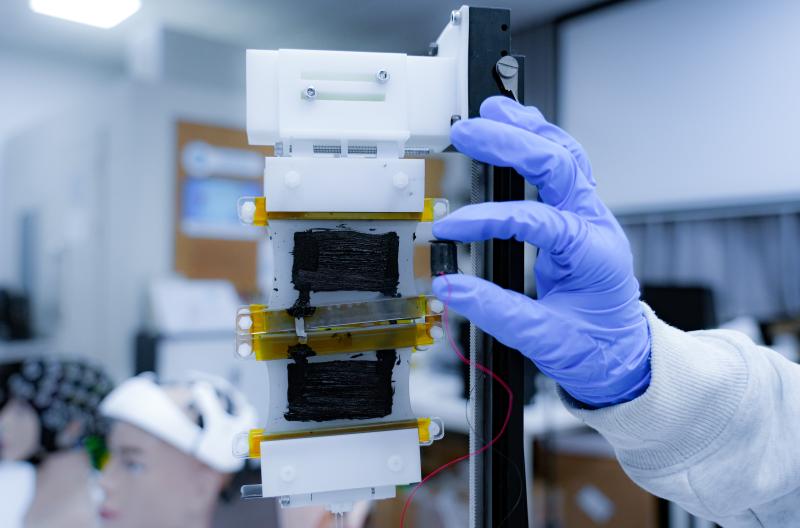
基于此,研究团队研制了高性能剪切型人工肌肉。实验结果表明,在较低电场驱动下,不同配比的人工肌肉均展现出优异的驱动应变能力。譬如,无需预拉伸即可产生超过50%的线性应变,应变速率高达400%/s,能量密度达到375 J/kg等,充分展现了双相结构在提升人工肌肉综合性能方面的作用。
进一步,研究团队制备出堆叠式和卷绕式两种结构的人工肌肉。实验结果表明:堆叠式人工肌肉在高频下,实现了21.76 kPa的阻塞应力和2250 W/kg的功率密度。一个重1.2克的堆叠式人工肌肉能够在300克负载下往复运动,线性应变达91%。
为展示其应用潜力,团队研发了由四个SBE人工肌肉驱动的仿人机械臂,具有119.3°的运动范围和0.24 N·m的输出力矩。此外,研制的多模态软体爬行机器人在300 Hz驱动频率下实现了22身长/秒的快速运动,通过调整前后肌肉的驱动相位即能实现前进、后退的切换,在弯曲管道和复杂胃模型等非结构化环境中穿行。
这项研究通过材料设计、器件开发与软体机器人应用,展示了介电弹性体人工肌肉在机电灵敏度、响应速度、功率密度和使用寿命等方面的新性能,为下一代高性能、电作动软体机器人研发提供了新的技术路径。
文章来源上海交大,分享只为学术交流,如涉及侵权问题请联系我们,我们将及时修改或删除。



-
2026年10月优质国际学术会议推荐 280

-
第五届传感、测量、通信与物联网技术国 435
-
2026年第15届计算与模式识别国际 690
-
2026年计算科学与学习技术前沿国际 519
-
2026年第三届计算机网络与云计算国 2966
-
2026资源、化学化工与应用材料国际 4066
-
2026年图像处理与数字创意设计国际 3769
-
2026年机械工程,新能源与电气技术 8771
-
2026年材料科学、低碳技术与动力工 4236
-
2026年文化产业管理、创意经济与城 09-16

-
2026年统计建模、数据分析与机器学 09-16
-
2026年机械工程、结构动力学与智能 09-16
-
2026年数字金融、区块链技术与产业 09-16
-
2026年计算机视觉与工业图像检测国 09-16
-
2026年桥隧建设、地下工程与岩土力 09-16

-
2026 JCR影响因子正式发布1932
-
中国科协发布2025年《重要学术2007
-
2026年新锐分区(原中科院期刊10469
-
2025年两院院士增选有效候选人6502
-
好学术:科研网址导航|学术头条分9003
-
2025年国际期刊预警名单发布!8859
-
2025年中科院期刊分区表重磅发30088
-
吉林大学校长张希:学术会议中的提9934
-
科研人员构建人造光合水凝胶微球09-16
-
科研人员构建bridge RNA09-16
-
海洋热浪生态效应研究取得进展09-16
-
科研人员提出机器学习辅助的“材料09-16
-
研究揭示芭蕉科染色体演化机制与花09-16
-
科研人员研发混合集成气体传感芯片09-16
-
西安交大孟令杰/党东锋团队联合 09-16
-
武汉cee主办方 18889

-
中国光学工程学会 9110
-
东北大学 8903
-
华东理工大学 21762
-
湖北文理学院 21827
-
北京艾尚国际展览有限公司 8728
-
武汉材料保护研究所 18579
-
中华中医药学会 22103
-
西北工业大学 23848
-
北京石成医学咨询有限公司 24680
-
西北大学中国西部经济发展研究中心 21765
-
The Right Spin P 21804
-
北京大学计算机系 18923
-
青海贤成矿业股份有限公司 18871
-
武汉赛思会务有限公司 21602
-
河北工业大学 18857
-
ASTIRC 24991
-
北京工商大学机械系 18821
-
西北大学信息科学与技术学院 18800
-
苏州大学附属第一医院 19579


