


清华大学深圳国际研究生院曲钧天团队在海洋仿生机器人领域取得系列进展
2026/02/07
 314
近日,清华大学深圳国际研究生院曲钧天副教授团队在海洋仿生软体机器人领域取得系列研究进展,通过模仿海龟、蠕虫等生物的高效运动模式,分别研发出面向复杂两栖环境的智能仿生两栖海龟机器人、面向水下复杂管道内部探测的仿蠕虫柔性管道机器人。系列研究均体现了“仿生智能”与“模块化设计”的前沿理念。仿海龟软体机器人通过多模态感知实现了环境智能适应,而仿蠕虫软体管道机器人则通过可重构模块化躯体突破了复杂非结构化空间的运动限制,分别为海陆两栖跨介质探测与水下管道内部巡检等复杂任务提供了高效、灵活的技术方案。
在陆地与水域交界的复杂区域,传统海洋机器人面临着严峻挑战。这些过渡区域通常由松软的沉积物、不规则的石块和不断变化的地形组成,使得依靠高速螺旋推进的传统系统容易出现效率下降、机动性受限甚至任务失败的情况。
面对以上挑战,曲钧天团队从海龟的运动中汲取灵感,研制出一款智能仿生两栖海龟机器人,该机器人采用三自由度仿生鳍肢与轻量化设计,并通过贝叶斯优化实现低功耗高效运动。其核心创新在于融合视觉与触觉信息,利用双流卷积神经网络进行地形实时分类,准确率高达99.17%,并据此实现动态步态自适应。该策略使机器人能效提升19.1%,运动速度提高9.2%,在复杂环境中表现出卓越的稳定性。
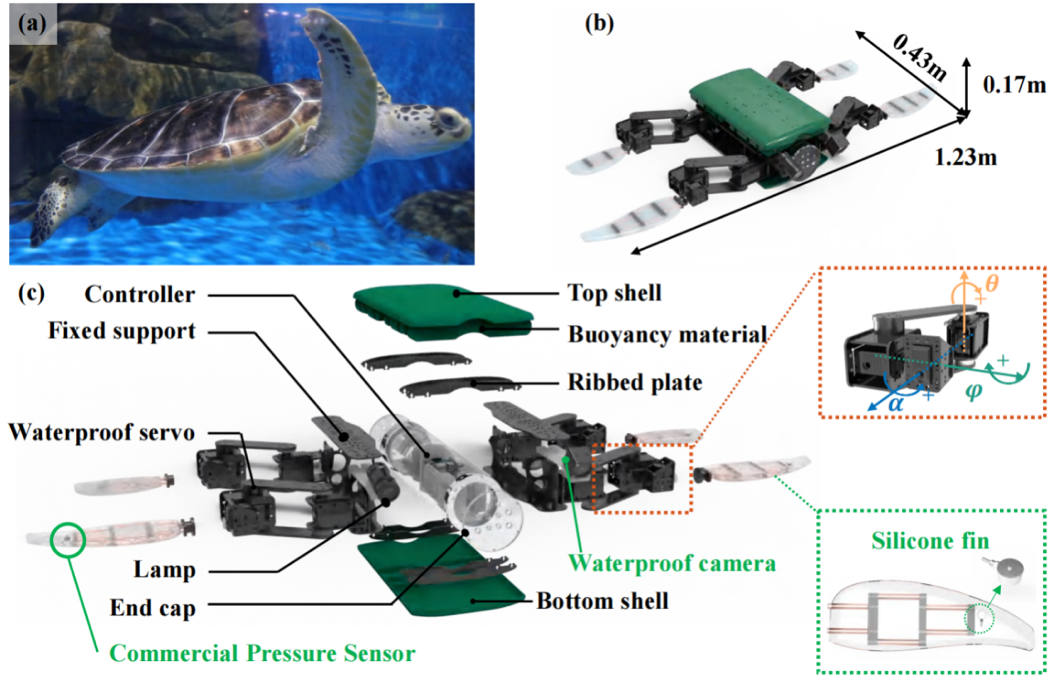
图1.智能仿生两栖海龟机器人:硬件配置与核心组件
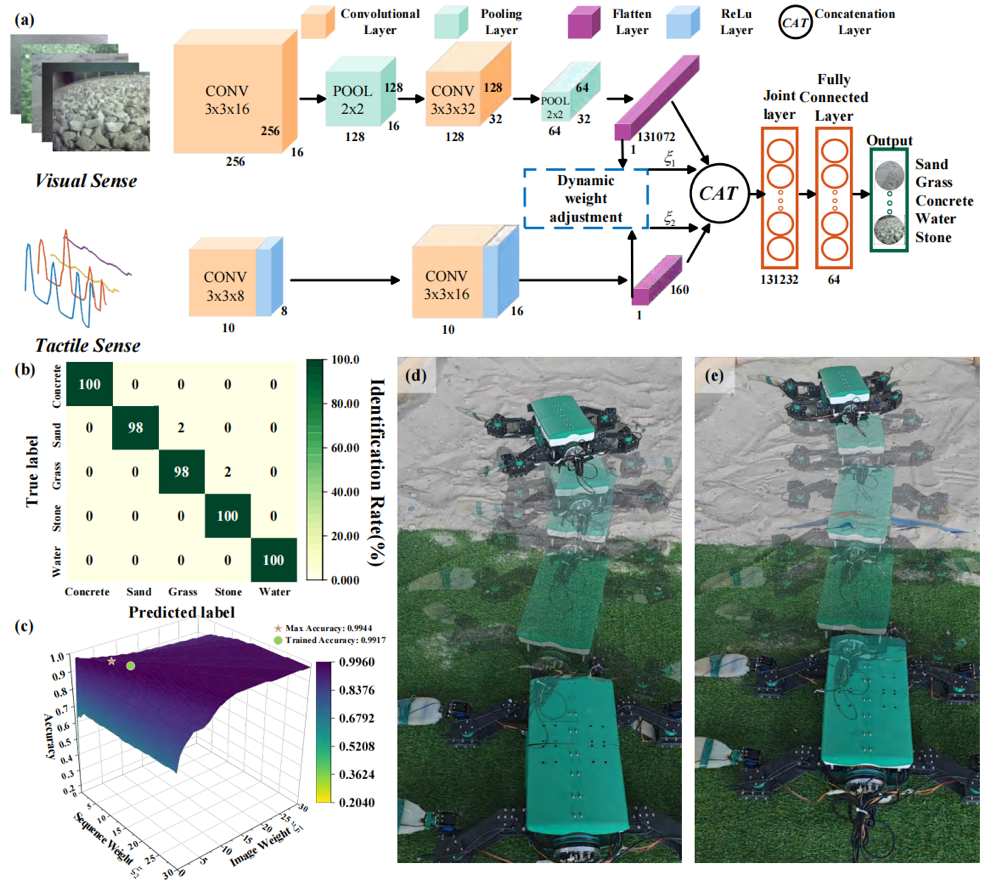
图2.地形识别框架
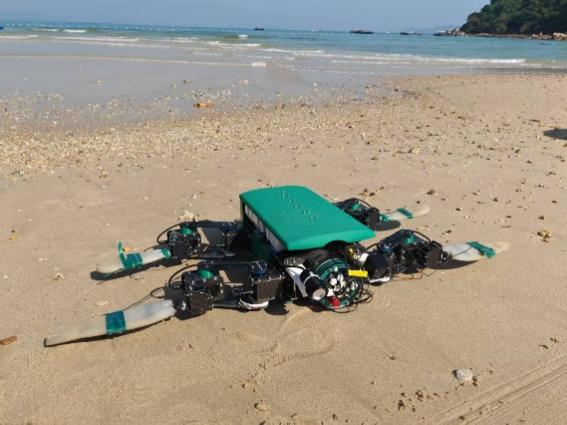
图3.户外测试
研究成果以“一种具备视觉-触觉融合能力的智能仿生两栖海龟机器人及其动态地形自适应方法”(An Intelligent Bionic Amphibious Turtle Robot with Visual-Tactile Fusion for Dynamic Terrain Adaptation)为题,发表于《IEEE机器人学汇刊》(IEEE Transactions on Robotics)。清华大学深圳国际研究生院2024级硕士生刘昂为论文第一作者,曲钧天和复旦大学研究员张壮为论文共同通讯作者。该成果还荣获第77届德国纽伦堡国际发明展银奖。
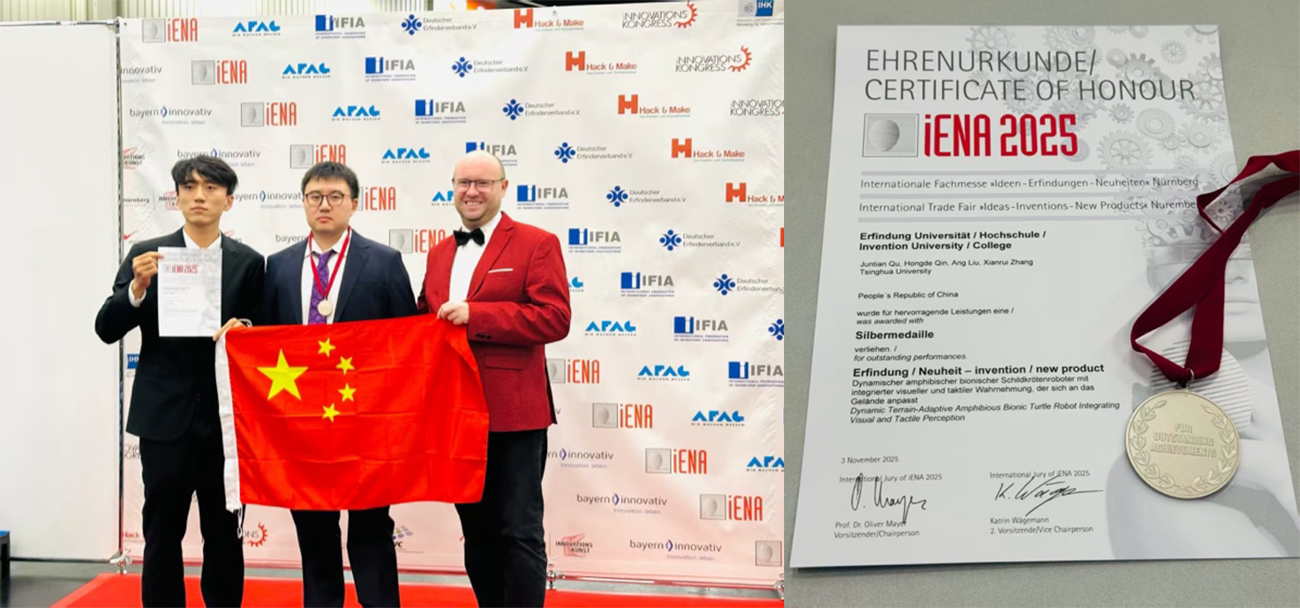
图4.项目成果荣获第77届纽伦堡国际发明展银奖
管道作为能源运输与城市运维的核心基础设施,其隐蔽性、复杂性给检测维护带来巨大挑战。传统刚性管道机器人结构复杂、控制难度大,在小管径、破损管道或动态水流等复杂工况下适应性受限;现有软体机器人虽具备灵活性优势,但普遍存在流阻大、负载能力弱、难以应对真实管道故障等问题。
面对以上挑战,曲钧天团队研制出一款磁吸式模块化仿蠕虫柔性管道机器人,该机器人创新性地采用星形三向锚定足与纤维增强波纹管主干设计,兼具纯柔性与高负载能力,重仅120克,却能在垂直管道中推动750克、拉动309.5克负载,并适应39-60毫米的变管径及0-90度管道倾角。其模块化磁吸设计支持快速构型重组,使三节构型可跨越25毫米缺口,五节串联构型更能跨越80毫米宽断裂缺口,搭载摄像头后,机器人可在复杂管道内部完成巡检任务。
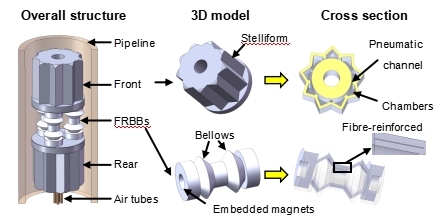
图5.软体管道机器人结构设计
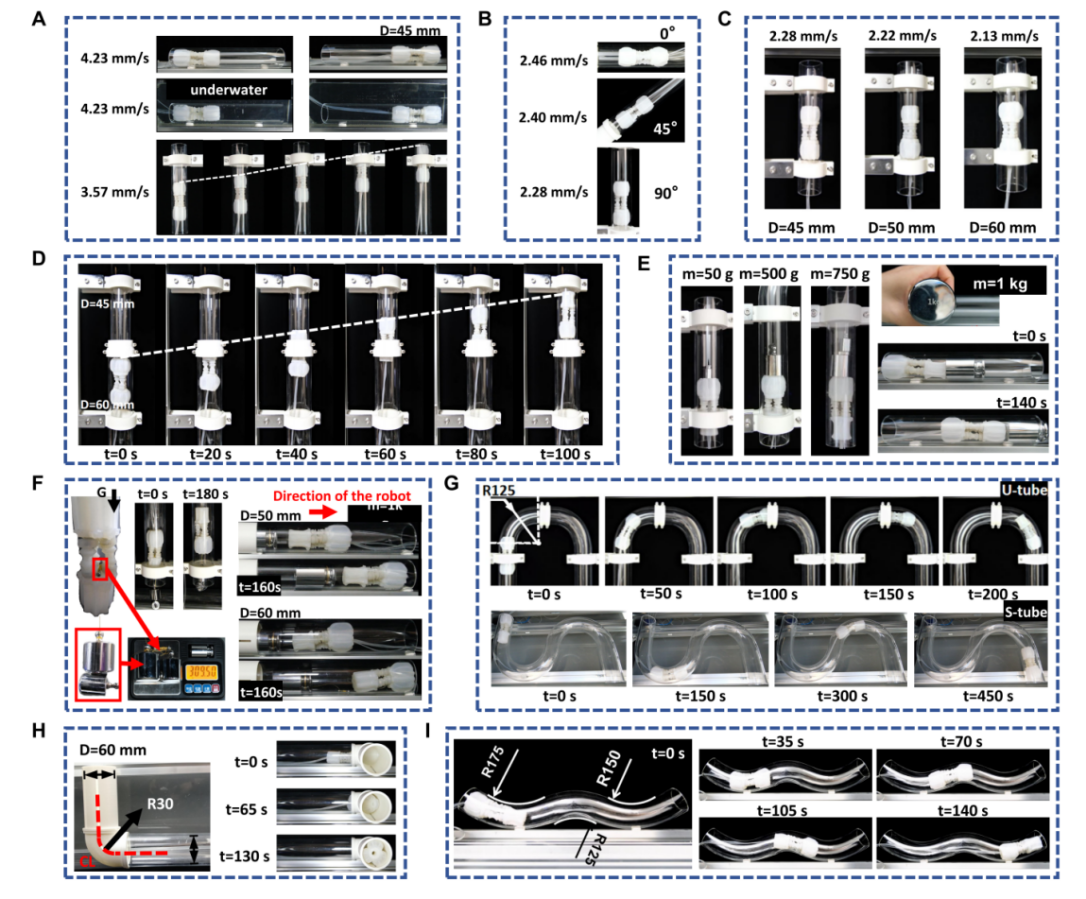
图6.应用场景演示
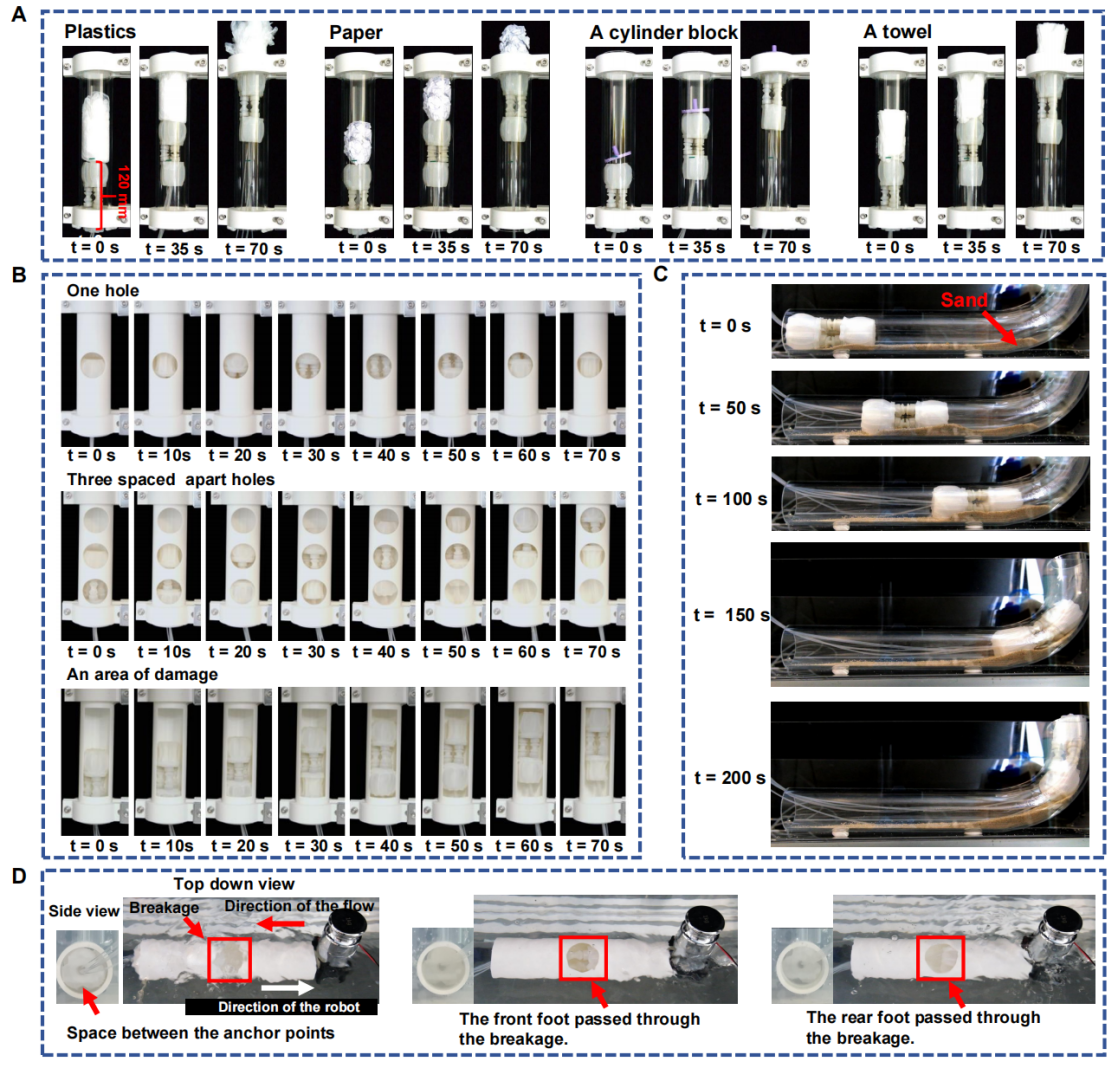
图7.应用场景演示
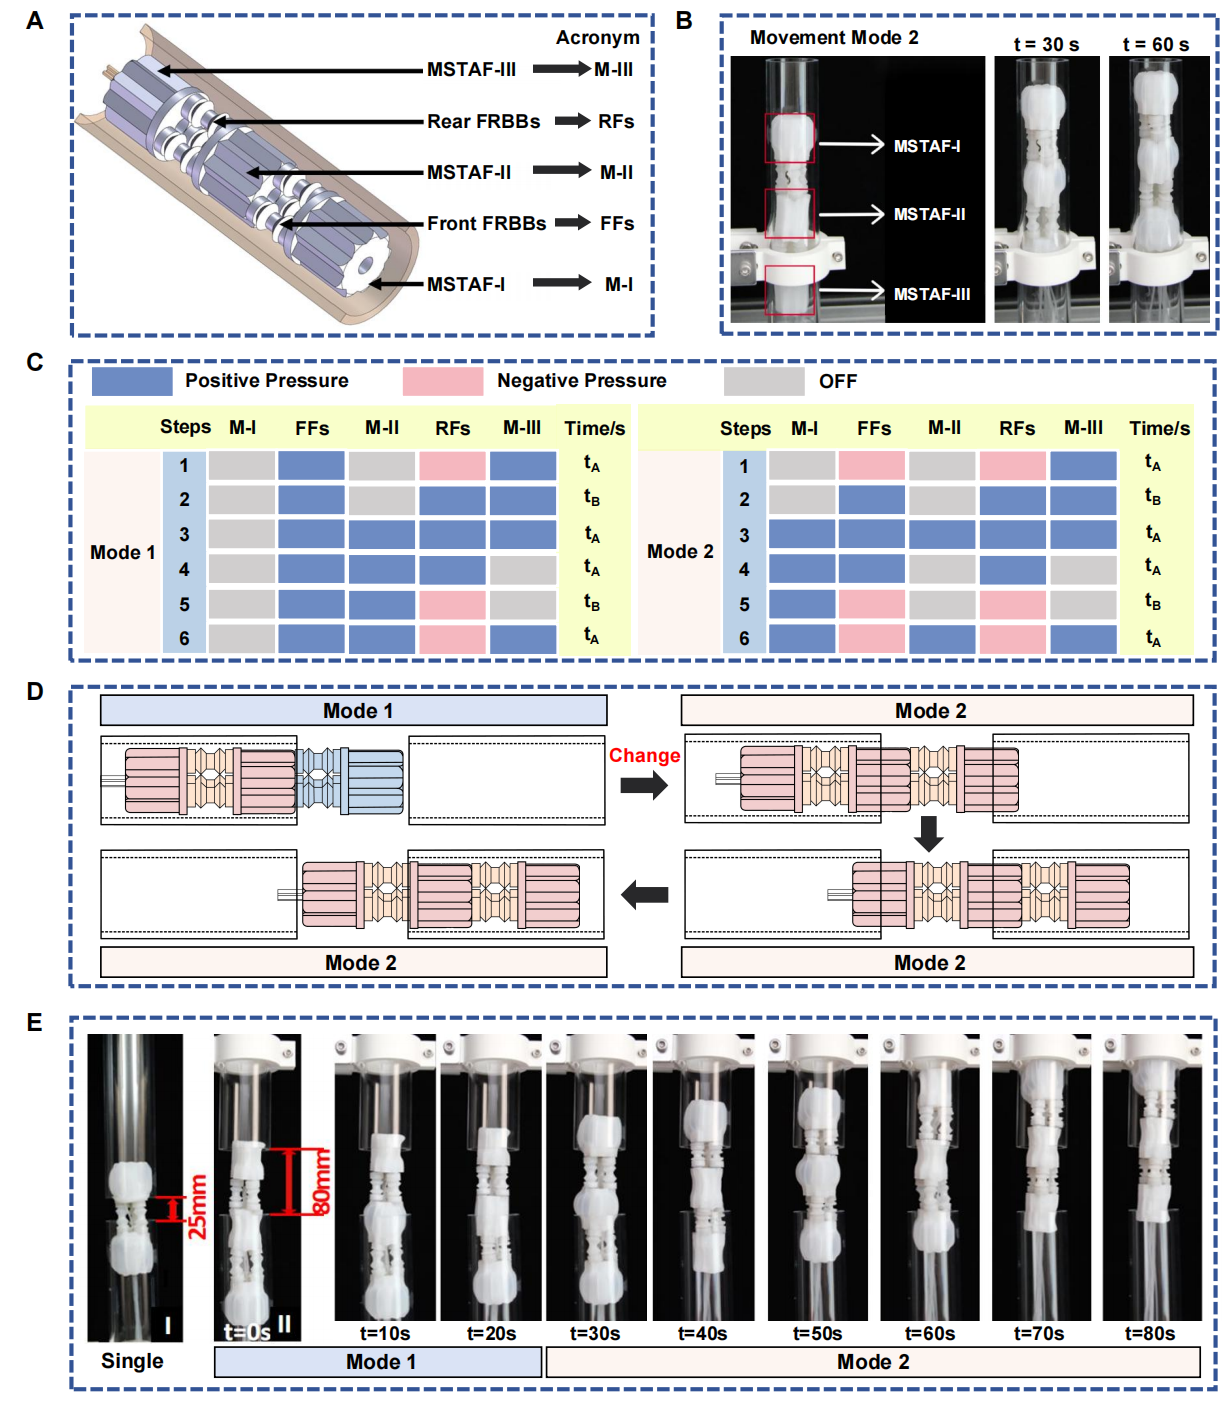
图8.应用场景演示
研究成果以“面向管道多场景探测的柔性模块化仿蠕虫机器人”(A Flexible Modular Worm-inspired Robot for Multi-scenario Explorations in Pipeline)为题,作为封面文章于1月21日发表于《细胞报告物质科学》(Cell Reports Physical Science)。清华大学深圳国际研究生院2023级博士生徐依宁为论文第一作者,曲钧天为论文通讯作者。论文共同作者还包括清华大学水利系教授徐梦珍。
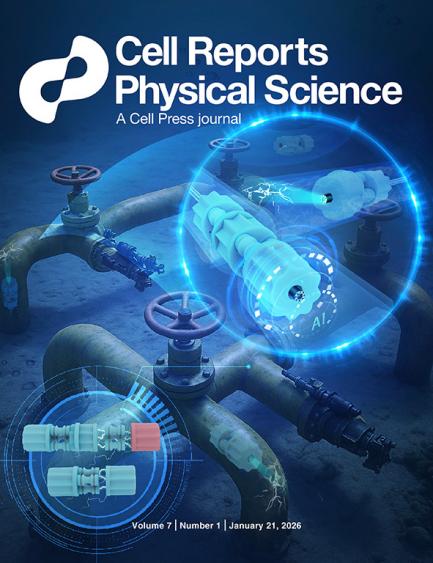
图8.封面文章
文章来源清华大学,分享只为学术交流,如涉及侵权问题请联系我们,我们将及时修改或删除。



-
2026年第十六届电力与能源系统国际 110

-
2026年10月优质国际学术会议推荐 448
-
2026年智能科学与信息物理技术国际 157
-
第五届传感、测量、通信与物联网技术国 548
-
2026年第三届计算机网络与云计算国 3097
-
2026资源、化学化工与应用材料国际 4170
-
2026年图像处理与数字创意设计国际 3855
-
2026年机械工程,新能源与电气技术 8936
-
2026年材料科学、低碳技术与动力工 4359
-
2026智能驾驶、智能传感与无人系统 09-28

-
2026生命健康、精准营养与食品安全 09-28
-
第二届信息学、生物医学与系统生物学国 09-28
-
2026环境资源、清洁能源与可持续发 09-28
-
第三届纺织科学、材料工程与智能制造国 09-28
-
第二届林业工程、环境科学与可持续发展 09-28


-
2026 JCR影响因子正式发布2049
-
中国科协发布2025年《重要学术2146
-
2026年新锐分区(原中科院期刊10945
-
2025年两院院士增选有效候选人6679
-
好学术:科研网址导航|学术头条分9207
-
2025年国际期刊预警名单发布!9157
-
2025年中科院期刊分区表重磅发30335
-
吉林大学校长张希:学术会议中的提10134
-
清华大学2026年CCF计算经济09-28
-
北京清华长庚医院黄天荫团队合作构09-28
-
中国农业大学资环学院刘学军教授团09-28
-
中国科大实现液晶向列比特的可重构09-28
-
研究提出丽江云杉复合体分类界定新09-28
-
新型多孔压电陶瓷研制取得进展09-28
-
研究揭示二倍半萜衍生物治疗溃疡性09-28
-
VDAEWAF 24808

-
国研博学教育科技(北京)有限公司 24564
-
中国人民大学统计学院 21800
-
上海步客旅游咨询有限公司 20085
-
fdcv 23529
-
深圳技术大学 8837
-
宝山钢铁股份有限公司 23933
-
中国电子学会通信学分会 24140
-
上海微展信息科技有限公司 21865
-
北京龙泰瑞驰科技有限责任公司 18905
-
fdcv 8775
-
成都理工大学地球科学学院 18938
-
华东理工大学 19039
-
湖北新文盛会务有限公司 23794
-
巨燈照明有限公司 21675
-
沈阳理工大学 19035
-
上海拾课教育科技有限公司 8724
-
中国环境科学学会 8683
-
CECSF 24054
-
郑州机械研究所 21967


