


我国学者在口服给药微针机器人领域取得进展
2025/06/02
 390
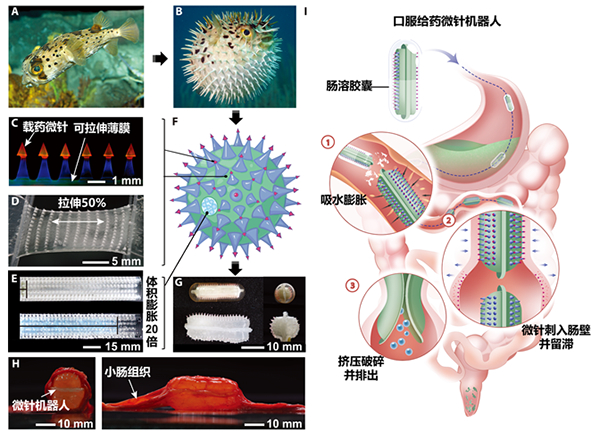 |
图 肠蠕动驱动的仿刺鲀口服给药微针机器人
在国家自然科学基金项目(批准号:62173200、62350710211、62173198)资助下,清华大学张明君教授研究团队与徐静副教授研究团队开展交叉合作,在口服给药微针机器人的“感知-驱动一体化柔顺控制”方面取得进展。研究成果以“利用肠蠕动驱动的微针机器人实现生物药物的无痛口服递送(Pain-free oral delivery of biologic drugs using intestinal peristalsis–actuated microneedle robots)”为题,于2024年1月5日发表于《科学•进展》(Science Advances)期刊上。论文链接:https://www.science.org/doi/10.1126/sciadv.adj7067。
当前,生物大分子类药物在重大疾病的防治中发挥着极其重要的作用。然而,此类药物无法直接被胃肠道吸收,因此研究能够突破口服递送瓶颈的给药机器人具有重要的科学意义与社会价值。但是,现有研究大多缺乏对胃肠道运动特性的考虑,普遍利用外场或者通过弹簧等机械结构的弹性势能来驱动口服给药机器人,难以实现对机器人与胃肠道交互的有效控制,导致药物递送效率受限,且其刚性结构容易导致消化道损伤。
针对上述领域痛点,研究团队巧辟蹊径,发明了肠蠕动驱动的柔性可降解微针机器人,实现了生物类药物的安全口服递送。首先,研究团队探究了肠道蠕动的压强和“收缩-舒张”周期等动力学特性和规律,为口服给药机器人与肠道动态交互过程的力学建模奠定了基础。其次,基于上述力学特性设计了仿刺鲀口服给药机器人,建立了可降解水凝胶机器人的力学平衡模型,优化了机器人的外形尺寸、弹性模量、填充率和微针形状等关键参数,实现了机器人与肠道交互过程中的柔顺控制。最后,在14头巴马猪体内进行的实验表明该口服给药微针机器人的胰岛素递送效率较直接口服提高了三十余倍,推动了生物类药物口服递送领域的发展。
文章来源国家自然科学基金委员会,分享只为学术交流,如涉及侵权问题请联系我们,我们将及时修改或删除。



-
2026年第十六届电力与能源系统国际 110

-
2026年10月优质国际学术会议推荐 448
-
2026年智能科学与信息物理技术国际 157
-
第五届传感、测量、通信与物联网技术国 548
-
2026年第三届计算机网络与云计算国 3097
-
2026资源、化学化工与应用材料国际 4170
-
2026年图像处理与数字创意设计国际 3855
-
2026年机械工程,新能源与电气技术 8936
-
2026年材料科学、低碳技术与动力工 4359
-
2026智能驾驶、智能传感与无人系统 09-28

-
2026生命健康、精准营养与食品安全 09-28
-
第二届信息学、生物医学与系统生物学国 09-28
-
2026环境资源、清洁能源与可持续发 09-28
-
第三届纺织科学、材料工程与智能制造国 09-28
-
第二届林业工程、环境科学与可持续发展 09-28


-
2026 JCR影响因子正式发布2049
-
中国科协发布2025年《重要学术2146
-
2026年新锐分区(原中科院期刊10945
-
2025年两院院士增选有效候选人6679
-
好学术:科研网址导航|学术头条分9207
-
2025年国际期刊预警名单发布!9157
-
2025年中科院期刊分区表重磅发30335
-
吉林大学校长张希:学术会议中的提10134
-
清华大学2026年CCF计算经济09-28
-
北京清华长庚医院黄天荫团队合作构09-28
-
中国农业大学资环学院刘学军教授团09-28
-
中国科大实现液晶向列比特的可重构09-28
-
研究提出丽江云杉复合体分类界定新09-28
-
新型多孔压电陶瓷研制取得进展09-28
-
研究揭示二倍半萜衍生物治疗溃疡性09-28
-
上海第二工业大学 2626

-
南昌工程学院 18708
-
百奥泰展览(大连)有限公司 2684
-
WILL 2826
-
中国环境科学学会 21641
-
广东南方软实力研究院 23814
-
海南优为会务 19201
-
北京大学化学与分子工程学院 21803
-
汉鼎国际 24675
-
上海市同济大学 18882
-
Hong Kong Societ 24790
-
University 2939
-
昆明中国国旅 23636
-
MEME2016组委会 2711
-
晔路盛燃气公司 21680
-
HH 8800
-
?北京海量信息技术有限公司 23807
-
ICSS 2016 24051
-
中国水利技术信息中心 24983
-
尚格国际教育机构 18656


