


清华大学深圳国际研究生院钱翔、曲钧天团队在小型水下仿生鱼研究领域取得新进展
2026/06/06
 729
仿生柔性机器鱼具备高效推进、低噪声等优势,但用于驱动的各类柔性执行器的形变过程呈现高度非线性,且需面对复杂的水下环境,其闭环控制是一个有待突破的问题。
近日,清华大学深圳国际研究生院钱翔副教授、曲钧天副教授团队研制了基于卷绕式介电弹性体执行器(Dielectric Elastomer Actuators, DEAs)的厘米级蝠鲼仿生鱼,构建了“器件工艺优化-多物理场耦合建模-控制系统设计”的完整链路,实现稳定的多模态水下运动,为各类小型软体水下机器人的研制提供了系统方案。
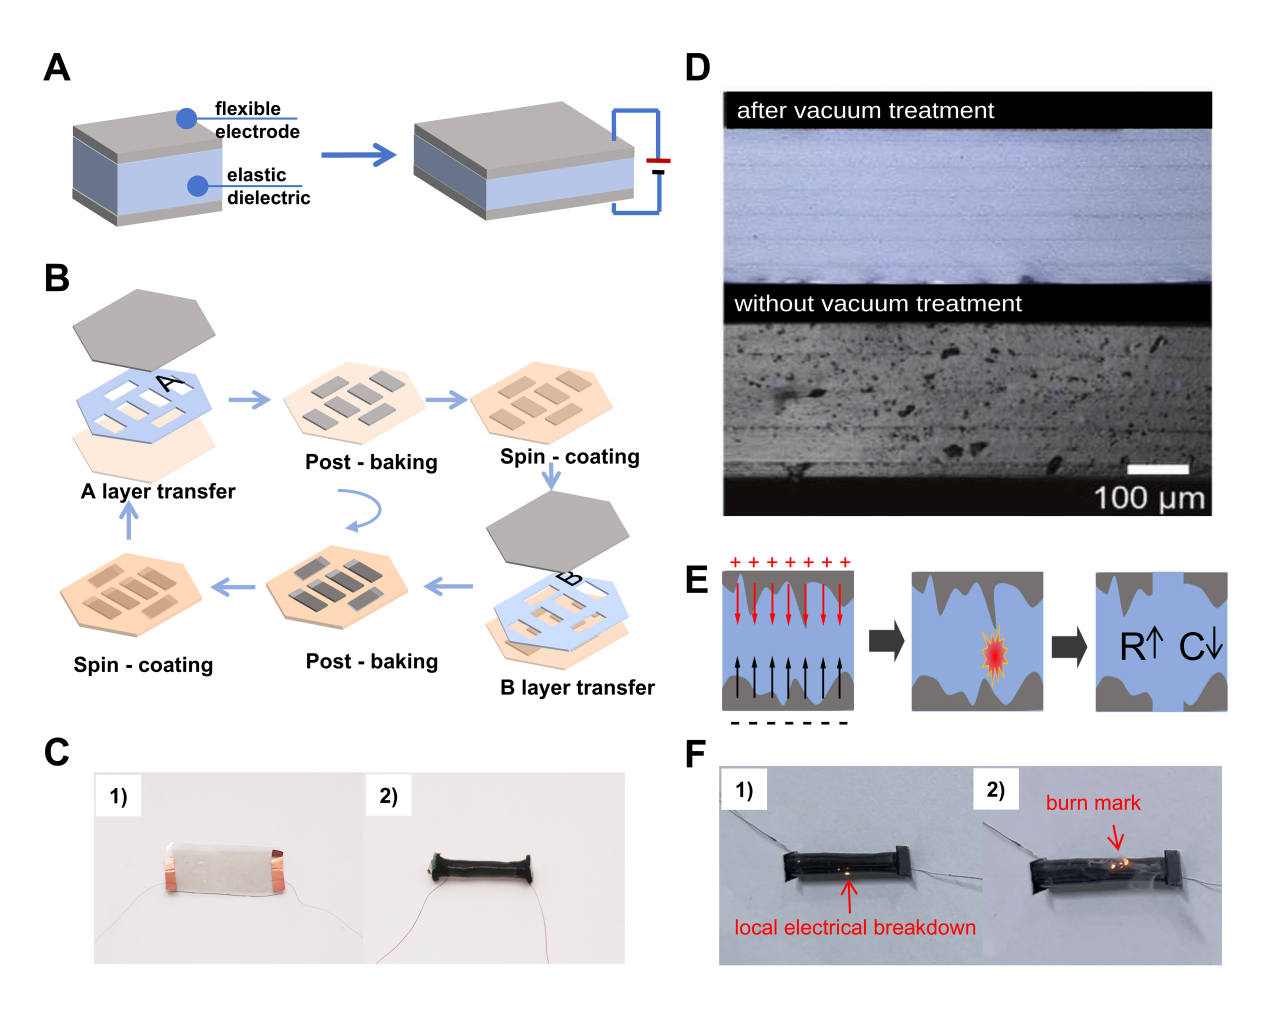
图1.DEAs器件的工艺实现过程示意图
团队采用硅橡胶作为介电层、单壁碳纳米管作为柔性电极,开发了多层叠层-卷绕一体化制备工艺(图1)。针对制备过程中气泡和电极不均匀导致的击穿问题,团队创新性地引入自清洁工艺:通过逐步施加高压使缺陷处发生局部击穿,利用碳纳米管的高温降解特性消除微观缺陷,显著提升了驱动器的可靠性和工作寿命。对比实验表明,卷绕式构型相比平面型DEAs具有更优异的水下性能。在500V正弦驱动电压下,卷绕式DEAs在水下仍能保持较大弯曲幅度,而平面型DEAs的驱动能力在高阻水环境中被严重削弱。卷绕式DEAs的静态输出力与电压呈良好线性关系,600V时可达80mN,为水下机器人提供了充足动力。
面对水下环境,DEAs因机、电耦合的强非线性特性和受水动力阻尼的显著影响,使得其准确建模和闭环控制极为困难。此前基于DEAs的水下机器人研究大多停留在开环演示阶段,难以应对实际水下环境中的复杂扰动。为了实现准确控制,团队采用了包含寄生电容的二阶集总RC电学模型和五参数Mooney-Rivlin超弹性力学模型,构建了卷绕式DEAs的机-电耦合理论模型。针对卷绕过程中的非理想性,引入经验结构缩放因子,理论模型与实际实验测结果的误差控制在10%以内。
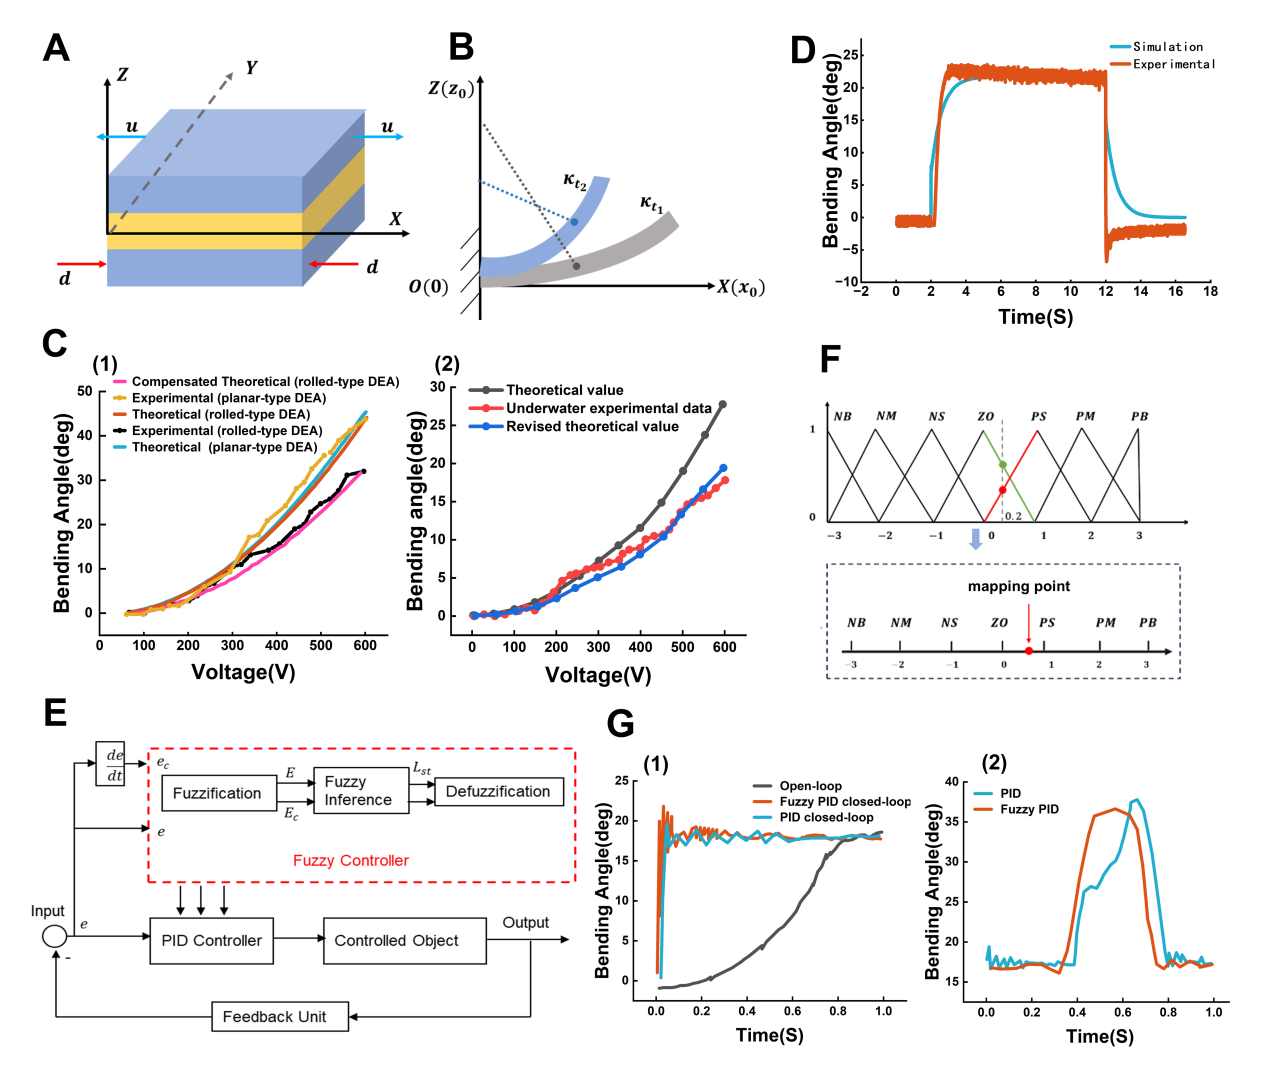
图2.DEAs器件的建模和控制系统设计
在此基础上,团队建立了DEAs器件输入-输出的传递函数模型,并进行了参数辨识和模糊PID闭环控制器设计。通过实时测量驱动器的摆动角度,在线调整PID参数以适应动态变化的工况。实验结果显示,闭环系统在受到相当于两倍标称角度的水流扰动时,系统可在0.2s内恢复,显著提升了系统的抗干扰能力和动态响应性能(图2)。
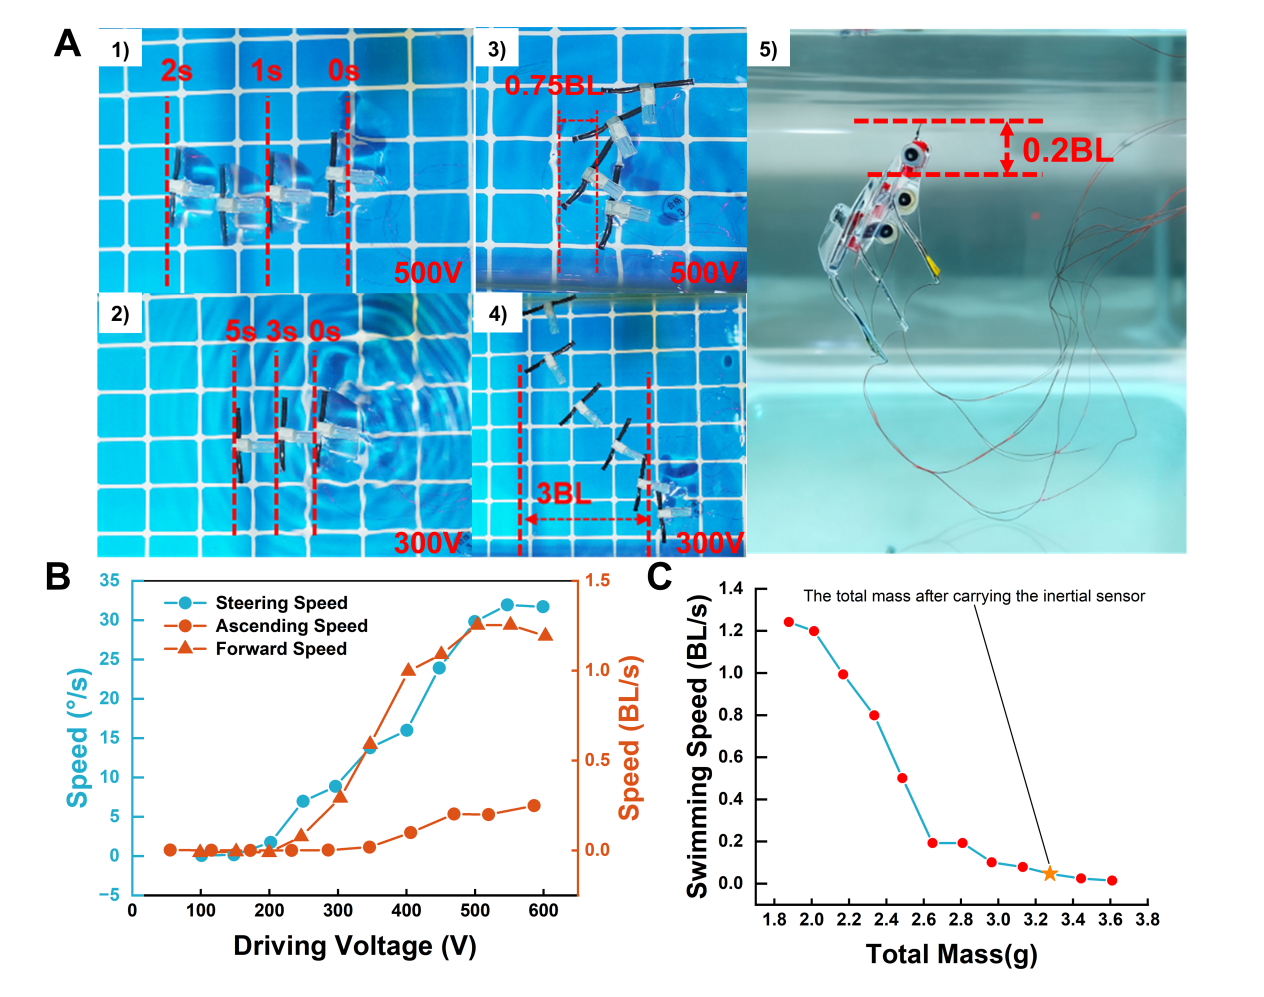
图3.厘米级仿生鱼不同运动模式的实验
团队将可控DEAs应用于一款体长仅3厘米的蝠鲼仿生软机器人,由中央主体、两侧柔性胸鳍和尾鳍组成,每个鳍片均由独立的卷绕式DEAs驱动。系统实验验证了三种核心运动模式(图3),包括直游性能、转向性能、上升与负载能力。在200-500V电压范围内,游速与电压呈近似线性关系,最大游速达1.25 BL/s(体长/秒),在同尺度DEAs驱动机器人中处于领先水平。同时,通过单侧胸鳍驱动实现差动转向,调整驱动电压可以稳定获得不同的转弯半径;最大转向速率达30°/s,转向过程前向位移仅0.75BL,机动性优异。最后,研究通过尾鳍偏转配合胸鳍摆动实现上升运动,400V以上可稳定上升,最大有效负载约2.6g,超过自身重量的50%。
本研究建立了从DEAs制备、水下集成到闭环控制的完整技术流程,实现了厘米级柔性水下机器人的精准运动控制,为软机器人在海洋信息感知、管道等受限区域检测等领域的应用奠定了基础。未来团队将进一步聚焦优化DEAs结构以提升推进效率、解决高压屈曲问题以及开发紧凑型板载驱动模块,推动机器人从有线演示迈向完全自主水下作业。
研究成果以“用于厘米级柔性水下机器人的可控介电弹性体执行器”(Controllable dielectric elastomer actuators for centimeter-scale flexible underwater robot)为题,于5月14日发表于《软物质科学》(Soft Science)。
清华大学深圳国际研究生院2023级硕士生章雅丽和2025届硕士毕业生张辰为论文共同第一作者,钱翔和曲钧天为论文通讯作者。论文作者还包括清华大学深圳国际研究生院2024届硕士毕业生张晨宇和2024级硕士生史俊豪。研究得到国家自然科学基金的支持。
文章来源清华大学,分享只为学术交流,如涉及侵权问题请联系我们,我们将及时修改或删除。



-
2026年10月优质国际学术会议推荐 280

-
第五届传感、测量、通信与物联网技术国 435
-
2026年第15届计算与模式识别国际 690
-
2026年计算科学与学习技术前沿国际 519
-
2026年第三届计算机网络与云计算国 2966
-
2026资源、化学化工与应用材料国际 4066
-
2026年图像处理与数字创意设计国际 3769
-
2026年机械工程,新能源与电气技术 8771
-
2026年材料科学、低碳技术与动力工 4236
-
2026年文化产业管理、创意经济与城 09-16

-
2026年统计建模、数据分析与机器学 09-16
-
2026年机械工程、结构动力学与智能 09-16
-
2026年数字金融、区块链技术与产业 09-16
-
2026年计算机视觉与工业图像检测国 09-16
-
2026年桥隧建设、地下工程与岩土力 09-16

-
2026 JCR影响因子正式发布1932
-
中国科协发布2025年《重要学术2007
-
2026年新锐分区(原中科院期刊10469
-
2025年两院院士增选有效候选人6502
-
好学术:科研网址导航|学术头条分9003
-
2025年国际期刊预警名单发布!8859
-
2025年中科院期刊分区表重磅发30088
-
吉林大学校长张希:学术会议中的提9934
-
科研人员构建人造光合水凝胶微球09-16
-
科研人员构建bridge RNA09-16
-
海洋热浪生态效应研究取得进展09-16
-
科研人员提出机器学习辅助的“材料09-16
-
研究揭示芭蕉科染色体演化机制与花09-16
-
科研人员研发混合集成气体传感芯片09-16
-
西安交大孟令杰/党东锋团队联合 09-16
-
中国热处理行业协会 24968

-
北京恒泰信立科技有限公司 18401
-
武汉csse主办方 2646
-
中能学(北京)信息咨询中心 2473
-
WILL 24840
-
上海浩韵文化传播有限公司 2856
-
中科博爱(北京)咨询有限公司 23659
-
广东标杆会展有限公司 8556
-
BABEB 8911
-
山东大学文学与新闻传播学院 24719
-
云南财经大学 21690
-
西南石油大学 23731
-
Focussend 24700
-
山东诚城园区运营管理有限公司 8872
-
美通社北京分公司 2704
-
大连理工大学 24136
-
深圳市中腾建业建设投资有限贵司 8645
-
后勤工程学院 2970
-
泓冰标杆管理北京机构 24878
-
兰州理工大学 23851


