


科学家提出超鲁棒动作估计方法
2026/04/22
 139
在水下勘探、管道检修、沉船救援等任务中,潜水员常常需要根据环境情况调整打腿频率和动作模式来调整前进速度。
近日,中国科学院深圳先进技术研究院基于前期研制的柔性潜水助力外骨骼系统PEAKED,提出超鲁棒自适应振荡器动作相位估计方法(URAO),攻克了水下高频突变打腿动作的相位精准预测难题,让水下外骨骼助力更同步、更安全、更高效。
URAO不依赖数据集训练,能够适应不同潜水员的动作特征,并兼容交替自由泳打腿和蛙泳打腿两类典型水下动作,具有良好的泛化性。同时,URAO可针对打腿频率的快速变化进行快速估计。
团队在室内静水池和室外70米泳池中开展了多组外骨骼助力对照实验,结果表明该方法通常可在1个打腿周期内完成稳定同步,比传统方法估计误差降低49.5%,有效克服了传统方法适应慢、易振荡、预测失效的问题。
基于URAO提供的精准相位感知能力,团队研制的PEAKED柔性潜水外骨骼能够在水下打腿方向切换的瞬间及时输出相应助力。无论是蛙泳还是交替打腿,系统都能将助力延迟控制在较低水平,实现更自然的人机协同,做到“动作一变化,助力就跟上”。这对于提升潜水员在复杂水下任务中的运动效率和作业安全性具有重要意义。
相关研究成果发表在IEEE/ASME Transactions on Mechatronics上。研究工作得到国家重点研发计划和国家自然科学基金的支持。
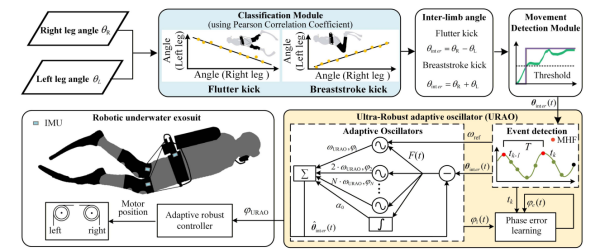
URAO超鲁棒水下动作相位估计算法框架
版权声明:
文章来源深圳先进技术研究院,分享只为学术交流,如涉及侵权问题请联系我们,我们将及时修改或删除。
文章来源深圳先进技术研究院,分享只为学术交流,如涉及侵权问题请联系我们,我们将及时修改或删除。
相关学术资讯
近期会议



小贴士:学术会议云是学术会议查询检索的第三方门户网站。它是会议组织发布会议信息、众多学术爱好者参加会议、找会议的双向交流平台。它可提供国内外学术会议信息预报、分类检索、在线报名、论文征集、资料发布以及了解学术资讯,查找会服机构等服务,支持PC、微信、APP,三媒联动。
-
2026年10月优质国际学术会议推荐 280

-
第五届传感、测量、通信与物联网技术国 435
-
2026年第15届计算与模式识别国际 690
-
2026年计算科学与学习技术前沿国际 519
-
2026年第三届计算机网络与云计算国 2966
-
2026资源、化学化工与应用材料国际 4066
-
2026年图像处理与数字创意设计国际 3769
-
2026年机械工程,新能源与电气技术 8771
-
2026年材料科学、低碳技术与动力工 4236
-
2026年文化产业管理、创意经济与城 09-16

-
2026年统计建模、数据分析与机器学 09-16
-
2026年机械工程、结构动力学与智能 09-16
-
2026年数字金融、区块链技术与产业 09-16
-
2026年计算机视觉与工业图像检测国 09-16
-
2026年桥隧建设、地下工程与岩土力 09-16
会议展示区

综合推荐区
-
2026 JCR影响因子正式发布1932
-
中国科协发布2025年《重要学术2007
-
2026年新锐分区(原中科院期刊10469
-
2025年两院院士增选有效候选人6502
-
好学术:科研网址导航|学术头条分9003
-
2025年国际期刊预警名单发布!8859
-
2025年中科院期刊分区表重磅发30088
-
吉林大学校长张希:学术会议中的提9934
-
科研人员构建人造光合水凝胶微球09-16
-
科研人员构建bridge RNA09-16
-
海洋热浪生态效应研究取得进展09-16
-
科研人员提出机器学习辅助的“材料09-16
-
研究揭示芭蕉科染色体演化机制与花09-16
-
科研人员研发混合集成气体传感芯片09-16
-
西安交大孟令杰/党东锋团队联合 09-16
-
译佰翻译公司 18666

-
北京大学 18795
-
会议网会议网 19099
-
中国消防协会 21947
-
武汉市武汉理工大学 21826
-
中国表面工程协会热喷涂专业委员会 21675
-
MSEE2016组委会 23596
-
首都急诊医学高峰论坛 18744
-
华东理工大学 18993
-
闪耀科技(深圳)有限公司 18896
-
北京农业工程学会 18775
-
WWX 23585
-
VSDHFUYV 2706
-
中国国联咨询有限公司 18985
-
广州会易佳商旅信息咨询有限公司 21628
-
武汉尔湾文化传播有限公司 8731
-
guizhoushifandax 23669
-
广州中医药大学 24838
-
南宁师范大学 8711
-
武汉青博盛学术服务有限公司 2641


