


清华大学深圳国际研究生院王学谦团队打造“太空加油”机械臂搭载“西垣0号”卫星成功发射
2026/04/23
 174
(通讯员 易天伦)北京时间3月16日12时12分,快舟十一号遥七运载火箭在酒泉卫星发射中心点火升空,成功将八颗卫星送入预定轨道。此次任务中,由清华大学深圳国际研究生院王学谦教授团队牵头研制的“空间柔性连续体机械臂”随“西垣0号”卫星(驭星三号06星)一同进入太空,目标是完成航天在轨加注空间柔性机械臂关键技术验证。
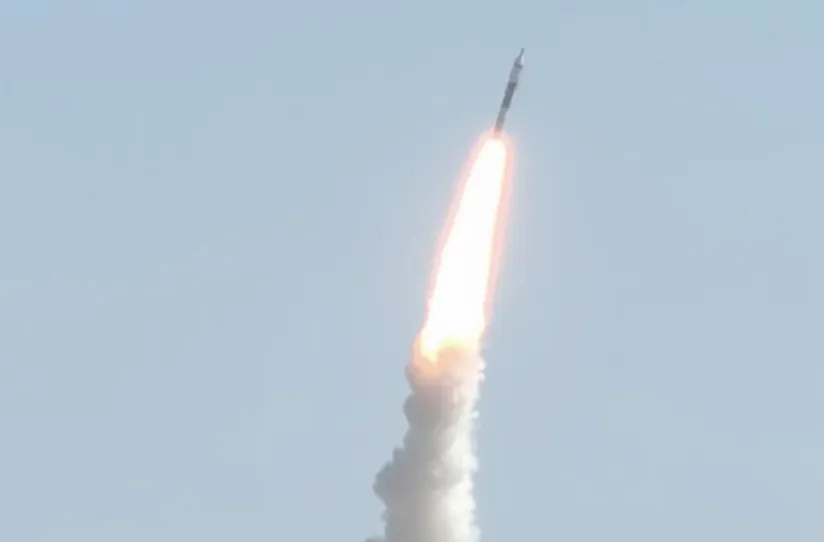
酒泉卫星发射中心发射现场
该项技术被称为“太空加油”,旨在通过在轨燃料加注延长航天器工作寿命,突破燃料携带量的限制。此次任务中,机械臂要在数十万米高度的轨道上精准对接至燃料加注口,难度堪比在太空中“穿针引线”。
空间柔性连续体机械臂不同于刚性结构,它就像一个灵活的象鼻,由多个柔性弹簧管串联组成,可卷曲、扭转、缠绕,能适应复杂狭小空间;它采用“绳索驱动”方式,形成“电机—绳索—关节—末端”的控制链路,动力学模型极其复杂。在太空中,微小抖动都可能导致卫星姿态偏移,影响对接成功率。为解决控制难题,团队在硬件设计上纳入极端工况约束,控制算法历经多轮仿真迭代和大量地面试验。
版权声明:
文章来源清华大学,分享只为学术交流,如涉及侵权问题请联系我们,我们将及时修改或删除。
文章来源清华大学,分享只为学术交流,如涉及侵权问题请联系我们,我们将及时修改或删除。
相关学术资讯
近期会议



小贴士:学术会议云是学术会议查询检索的第三方门户网站。它是会议组织发布会议信息、众多学术爱好者参加会议、找会议的双向交流平台。它可提供国内外学术会议信息预报、分类检索、在线报名、论文征集、资料发布以及了解学术资讯,查找会服机构等服务,支持PC、微信、APP,三媒联动。
-
2026年10月优质国际学术会议推荐 280

-
第五届传感、测量、通信与物联网技术国 435
-
2026年第15届计算与模式识别国际 690
-
2026年计算科学与学习技术前沿国际 519
-
2026年第三届计算机网络与云计算国 2966
-
2026资源、化学化工与应用材料国际 4066
-
2026年图像处理与数字创意设计国际 3769
-
2026年机械工程,新能源与电气技术 8771
-
2026年材料科学、低碳技术与动力工 4236
-
2026年文化产业管理、创意经济与城 09-16

-
2026年统计建模、数据分析与机器学 09-16
-
2026年机械工程、结构动力学与智能 09-16
-
2026年数字金融、区块链技术与产业 09-16
-
2026年计算机视觉与工业图像检测国 09-16
-
2026年桥隧建设、地下工程与岩土力 09-16
会议展示区

综合推荐区
-
2026 JCR影响因子正式发布1932
-
中国科协发布2025年《重要学术2007
-
2026年新锐分区(原中科院期刊10469
-
2025年两院院士增选有效候选人6502
-
好学术:科研网址导航|学术头条分9003
-
2025年国际期刊预警名单发布!8859
-
2025年中科院期刊分区表重磅发30088
-
吉林大学校长张希:学术会议中的提9934
-
科研人员构建人造光合水凝胶微球09-16
-
科研人员构建bridge RNA09-16
-
海洋热浪生态效应研究取得进展09-16
-
科研人员提出机器学习辅助的“材料09-16
-
研究揭示芭蕉科染色体演化机制与花09-16
-
科研人员研发混合集成气体传感芯片09-16
-
西安交大孟令杰/党东锋团队联合 09-16
-
MNCYR 8767

-
至远会务 23743
-
武汉市江夏区博盛学术服务中心 2662
-
武汉海讯科技会务有限公司 26844
-
敦化市医药行业协会 24759
-
同济大学 21601
-
黑龙江省鹤北林业局 18719
-
HKSME 24504
-
江西九江城际会议服务有限公司 18714
-
中山大学附属第一医院 21771
-
山东诚城园区运营管理有限公司 8869
-
2017第二届能源工程与环境保护 24793
-
上海慧晨生物医学科技有限公司 2579
-
清华大学经管学院 2833
-
中国物流与采购联合会 22200
-
杭州万事利丝绸礼品有限公司天津办 20316
-
辽宁工业大学 18831
-
银河信息技术学院 18680
-
武汉雅森传媒有限公司 9061
-
南京邮电大学 19037


