


清华大学精仪系杨原牧课题组报道基于衍射与偏振深度线索融合的拓展场景单目三维成像
2025/06/19
 716
三维视觉对于机器和人工智能对世界的感知与交互十分关键。主流三维成像技术路线,包括结构光、飞行时间法和双/多目立体视觉,尽管近年来进展显著,但仍普遍具有远超二维相机的体积、成本、功耗以及有限的三维点云分辨率。近年来受到广泛关注的单目三维视觉虽可以部分解决上述问题,但仍具有易在弱纹理场景失效、难以重建复杂三维面型等问题。此外,现有的三维成像方案还具有共性的易失效场景,包括近乎透明、高度镜面反射等场景。
针对以上难题,清华大学精密仪器系杨原牧副教授课题组提出了一种新型拓展单目三维(Extended Monocular 3D,EM3D)成像框架,该框架使用配备易于量产的折衍混合透镜及商用分焦面偏振CMOS的紧凑单目相机,可以快照式地同时获取衍射和偏振两种深度线索,结合多阶段融合两种深度线索的计算成像算法,实验实现了对传统挑战性场景(包括弱纹理、高复杂度、高反射或近乎透明的场景)的百万像素级精确三维点云快照式采集,且无需先验数据。此外,通过深度与偏振信息的结合可以通过材料属性实现进一步的物体辨识,这可能进一步扩展机器视觉在目标识别、活体检测等应用中的能力。
北京时间6月13日,相关研究成果以“基于衍射与偏振深度线索融合的拓展场景单目三维成像”(Extended monocular 3D imaging via the fusion of diffraction- and polarization-based depth cues)为题,发表于《光学》(Optica)。
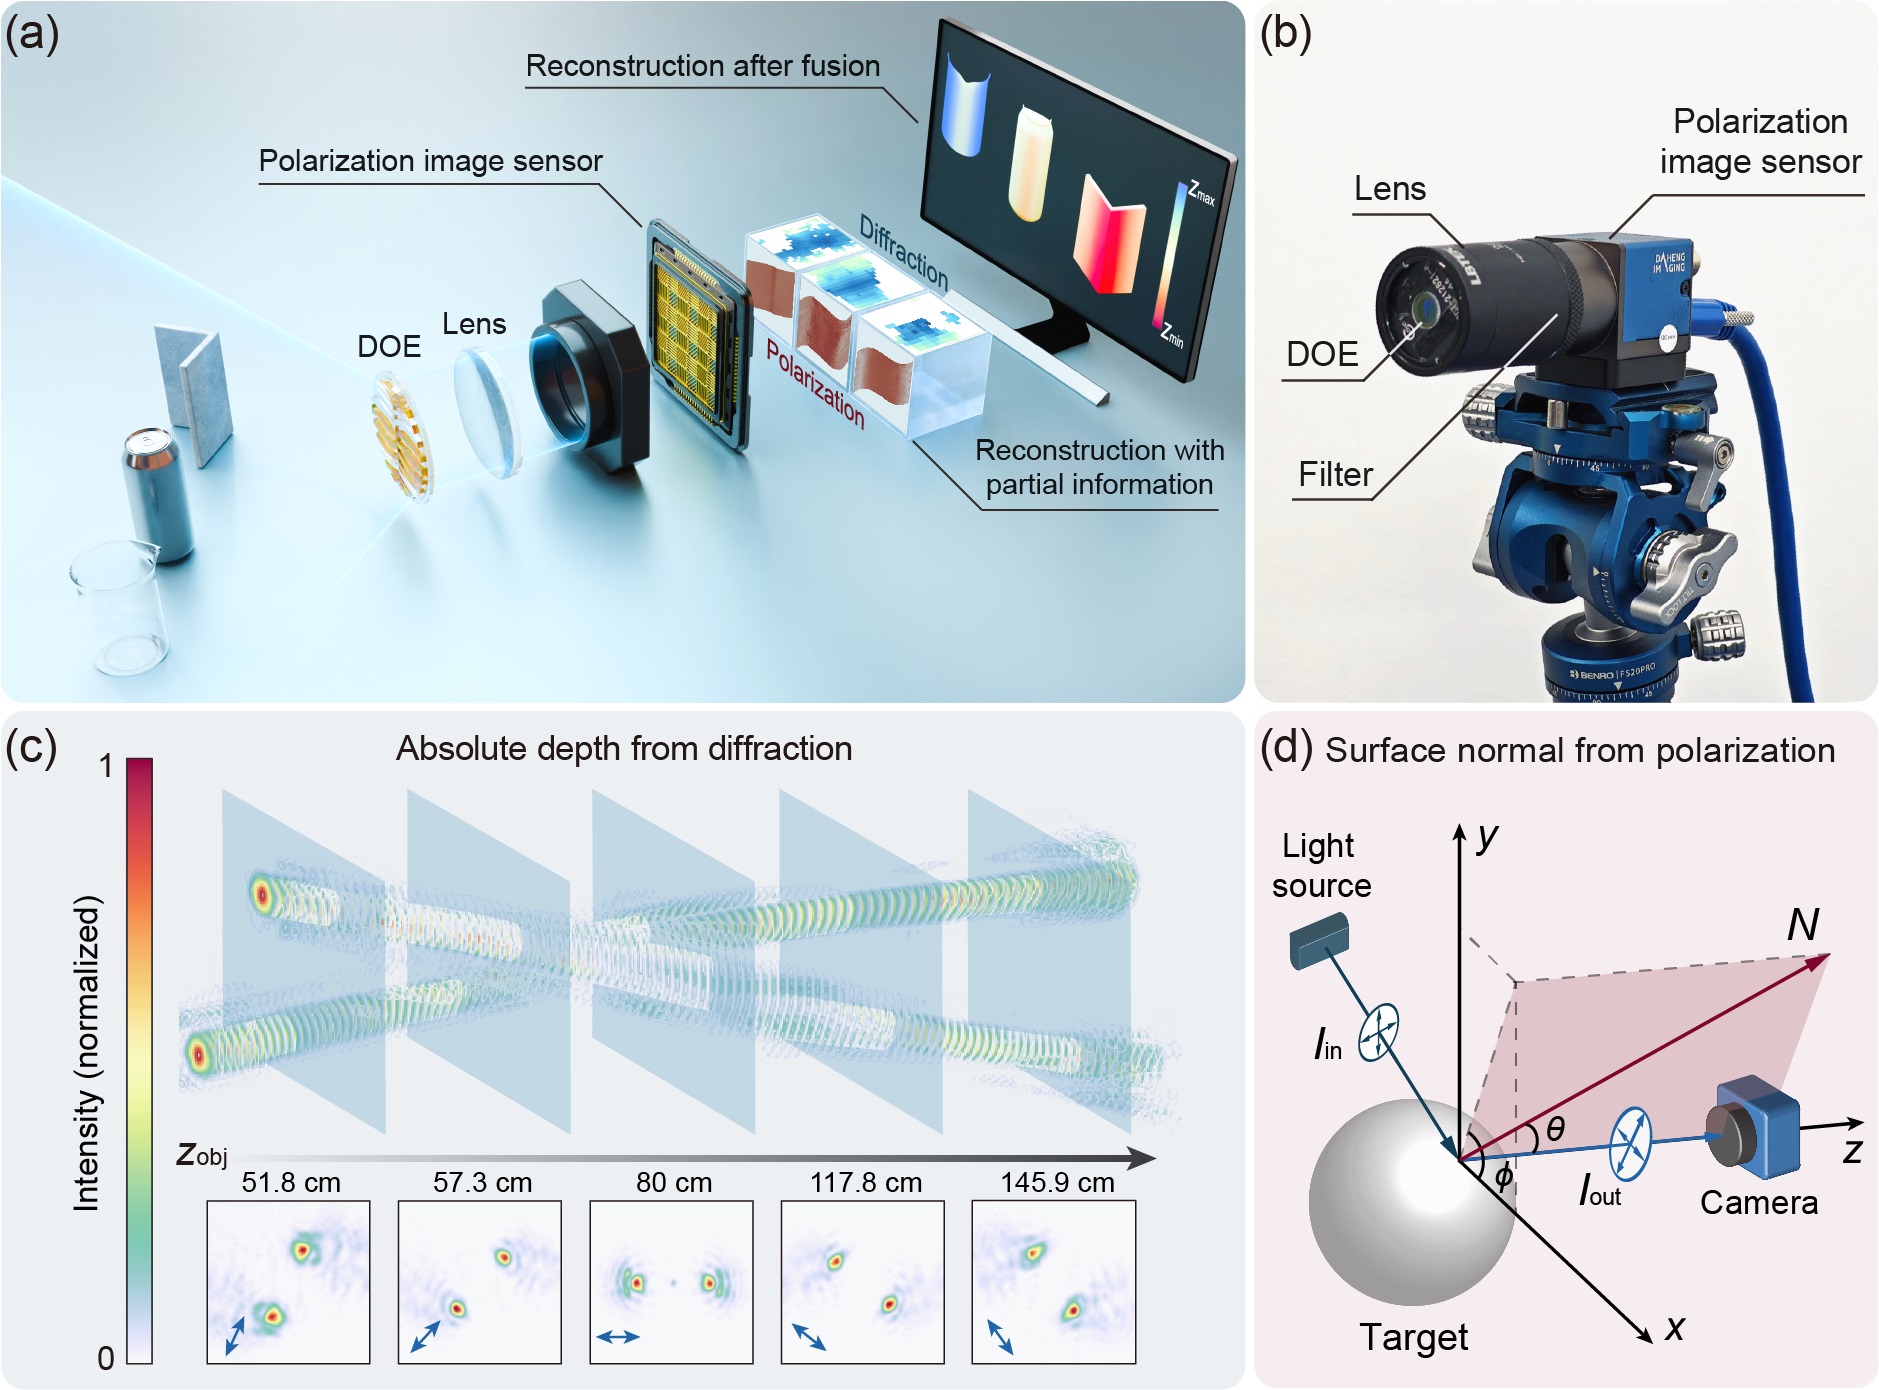
图1.基于衍射与偏振深度线索融合拓展单目三维成像系统框架
EM3D的系统框架如图1所示。基于衍射(点扩散函数工程)的深度线索的优点为具备较高精度绝对深度,无需主动激光照明;缺点为依赖物体纹理计算深度,难以重建三维形貌细节。基于偏振物体法线测量的深度线索优点为不需要物体纹理,可获取三维形貌的细节信息;缺点为其获取的物体表面法线方向存在歧义和材料误差,且无法获取绝对深度信息。两种深度线索的优缺点具有高度互补性。EM3D框架中的单目相机配备了点扩散函数调制衍射光学元件(DOE)与分焦面偏振CMOS,可以快照式同时获取两种深度线索,从而可以在后续算法中结合两种深度线索的优点。
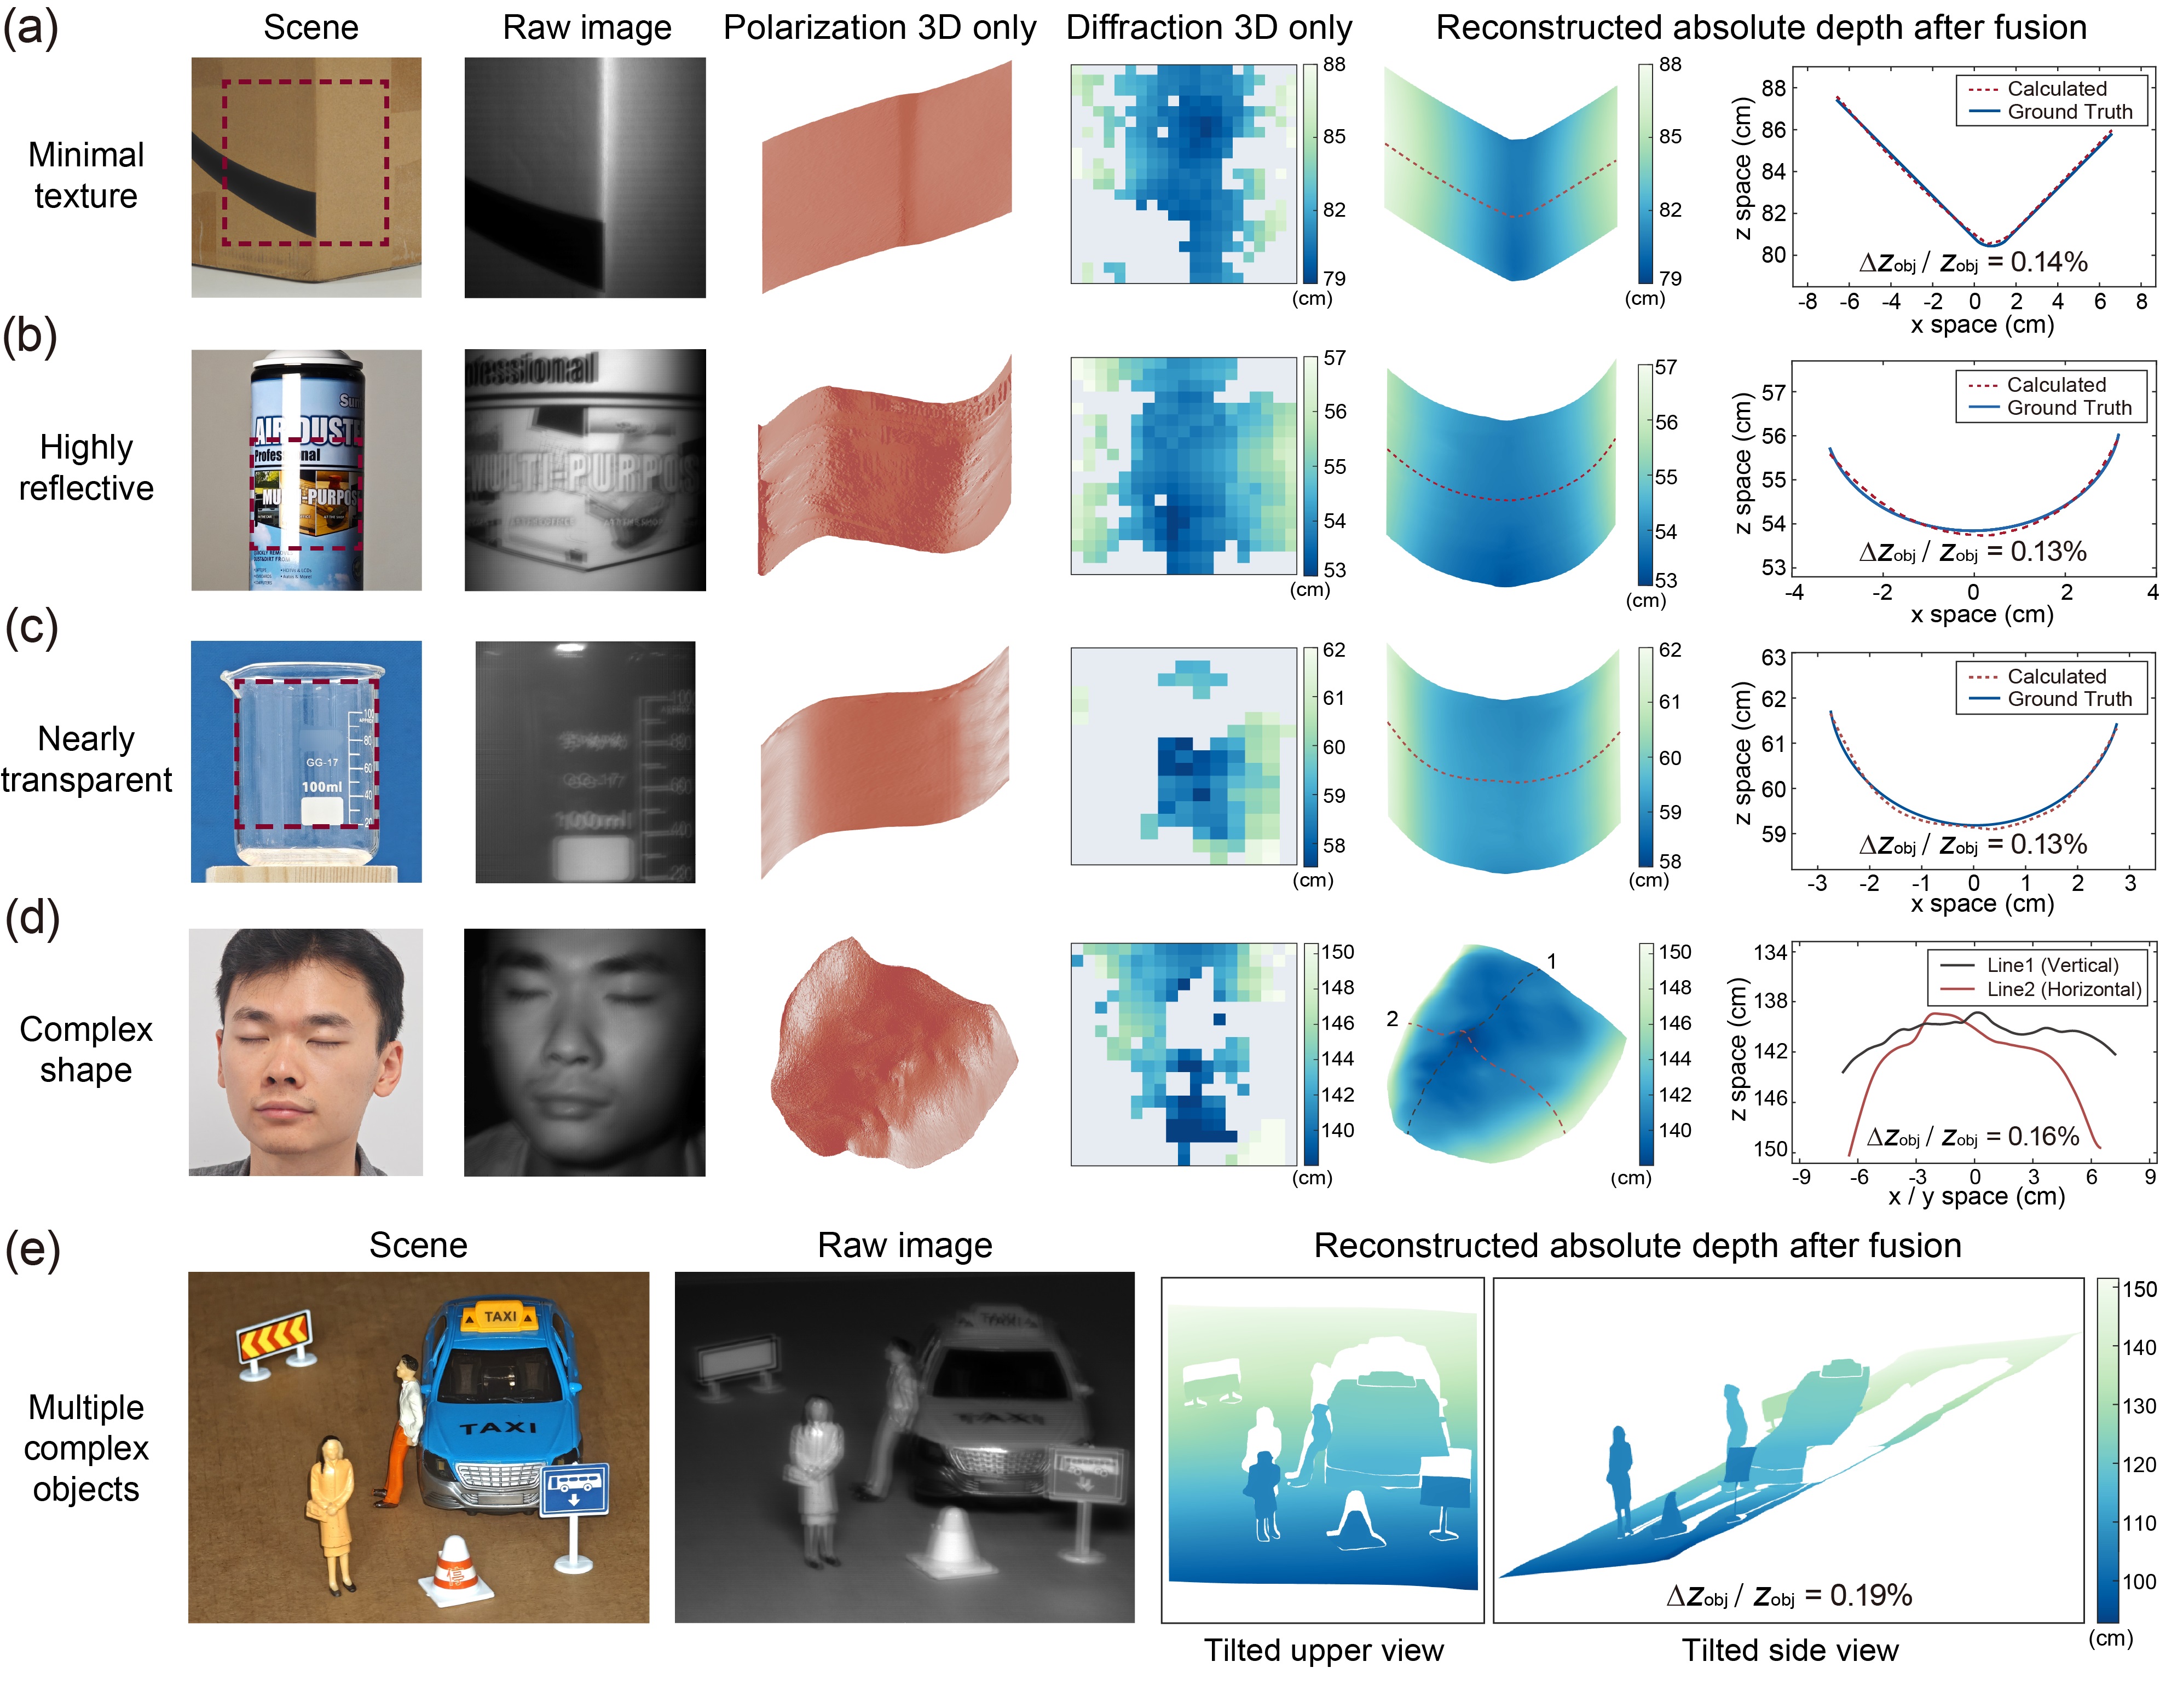
图2.传统易失效场景的三维成像实验结果(a)弱纹理纸箱(b)高度反光金属罐(c)近乎透明玻璃烧杯(d)复杂面型活体人脸(e) 多个复杂物体
EM3D系统对多种传统易失效场景的三维成像结果图2所示。这些场景包括弱纹理的纸箱、高度反光的金属罐、近乎透明的玻璃烧杯、具备复杂面型的活体人脸以及多个复杂物体。结果显示单一基于衍射或偏振深度线索获取的三维结果是不准确而粗糙的,而EM3D系统融合获得了精细的(百万像素)三维点云,所有场景的绝对深度误差均在0.2%以内。
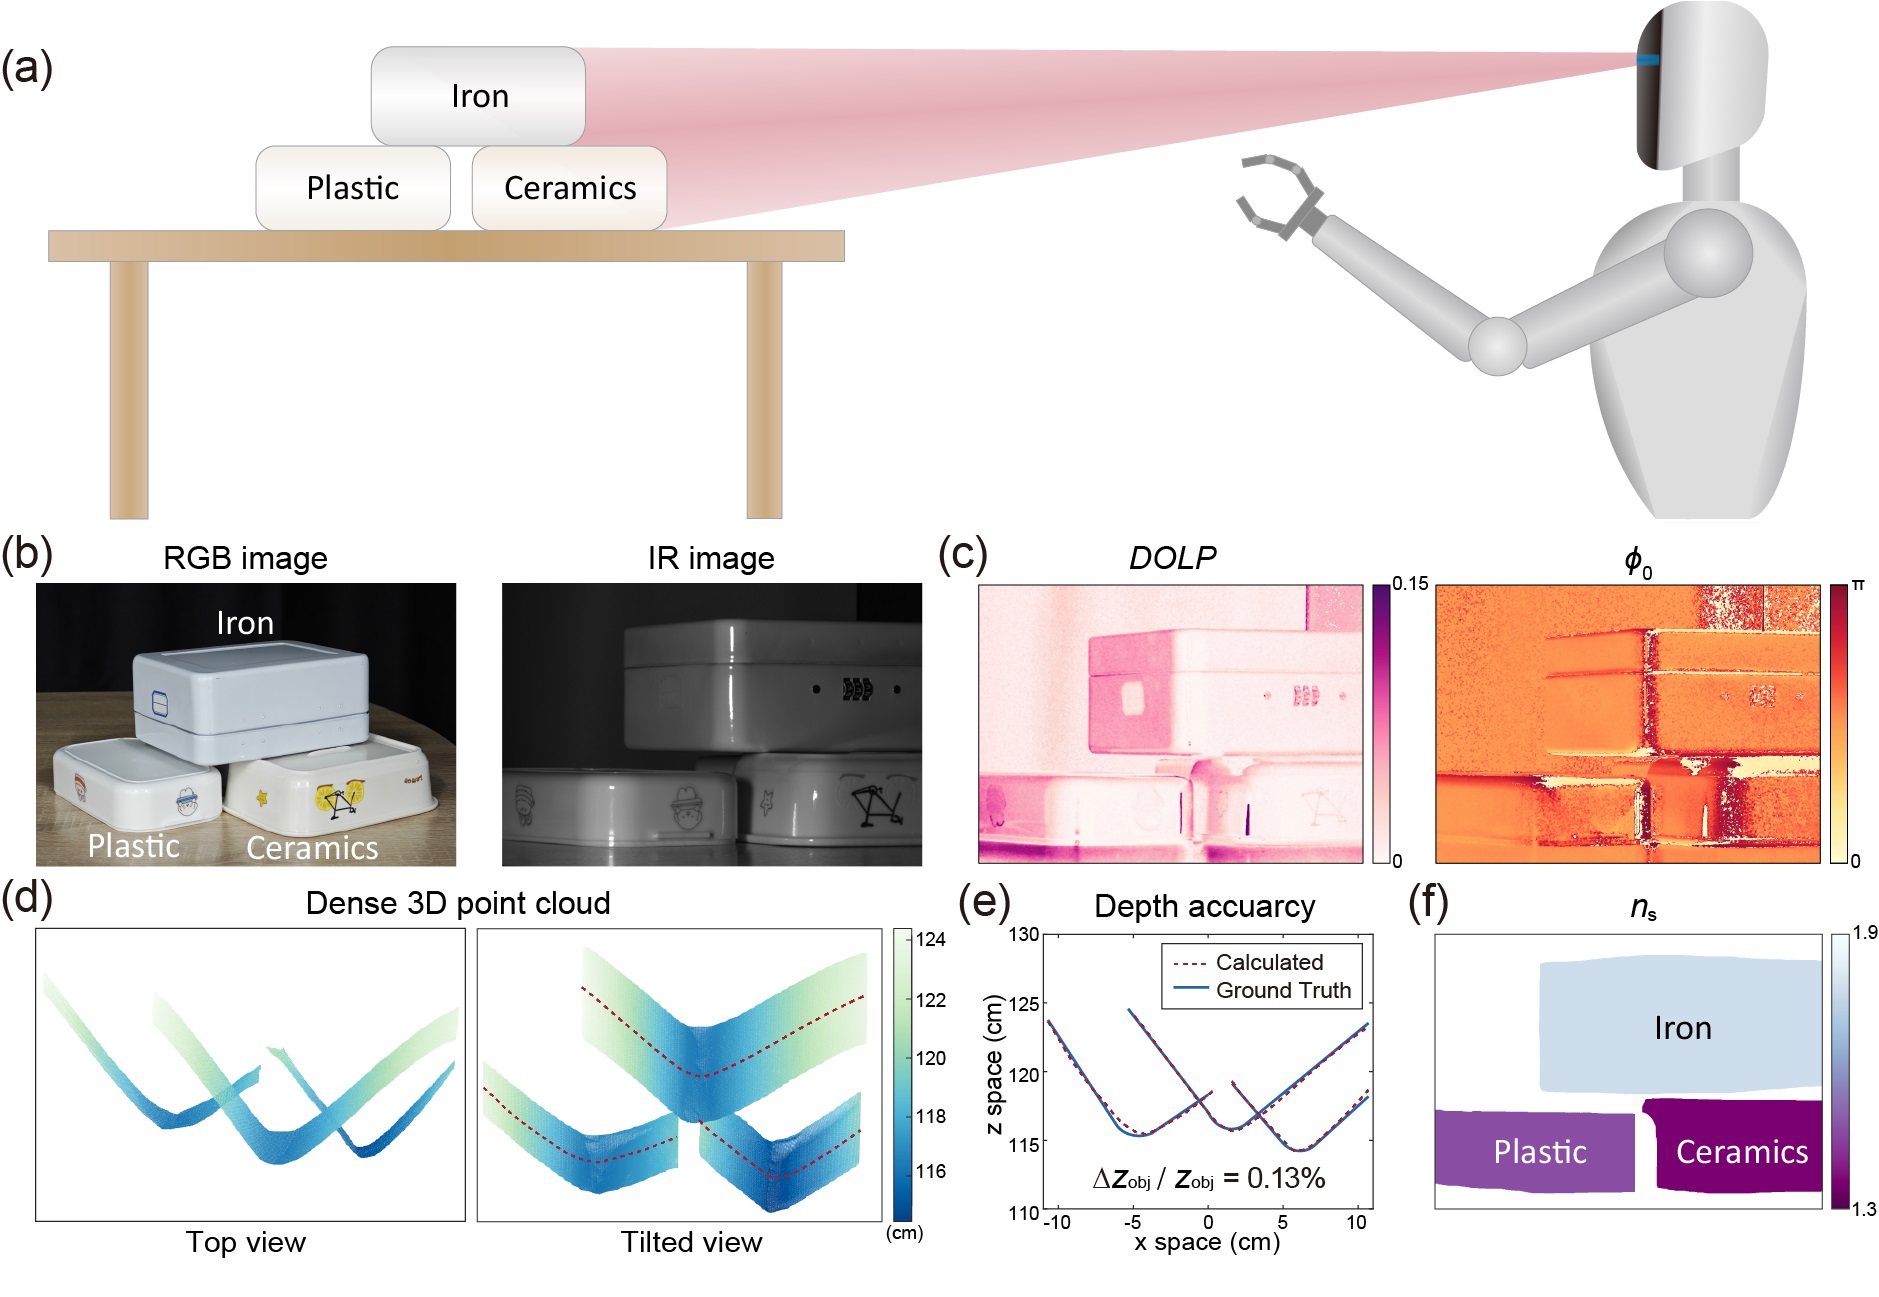
图3.基于材料特性实现物体辨识实验结果(a)场景示意图(b)-(c)传统成像系统成像结果(d)-(f)EM3D系统成像结果
除获取高质量三维点云之外,EM3D系统还具备超出传统二维或偏振成像系统的物体辨识能力。如图3所示,当机器人需要从桌上的三个不同材料的物体中抓取其中一个时,使用传统的彩色成像、近红外成像或偏振成像均难以分辨三个物体;而ED3D系统不仅可以提供准确的三维点云以帮助空间定位,还能通过偏振与三维信息结合获得的材料参数清晰辨识不同材料的物体。这一集成于单目相机中的多模态成像功能有望显著拓展空间受限机器视觉系统的能力。
该相机采用可大规模生产的DOE结合单个折射透镜进行成像,通过多片衍射折射混合透镜优化,可以进一步提高图像质量。通过增加成像透镜的孔径,深度测量范围可以扩展至百米。通过标准镜头模组工艺或晶圆级封装,可以大幅缩小相机的外形尺寸。
本工作的完成单位为清华大学精密仪器系、精密测试技术与仪器全国重点实验室。清华大学精密仪器系2021级博士生沈子程和博士后赵峰为论文共同第一作者,清华大学精密仪器系副教授杨原牧和赵峰博士为论文共同通讯作者。清华大学精密仪器系博士毕业生倪一博为本工作作出了重要贡献。研究得到北京市科技计划、国家重点研发计划、国家自然科学基金、博士后面上基金的资助
文章来源清华大学,分享只为学术交流,如涉及侵权问题请联系我们,我们将及时修改或删除。



-
2026年第十六届电力与能源系统国际 110

-
2026年10月优质国际学术会议推荐 448
-
2026年智能科学与信息物理技术国际 157
-
第五届传感、测量、通信与物联网技术国 548
-
2026年第三届计算机网络与云计算国 3097
-
2026资源、化学化工与应用材料国际 4170
-
2026年图像处理与数字创意设计国际 3855
-
2026年机械工程,新能源与电气技术 8936
-
2026年材料科学、低碳技术与动力工 4359
-
2026智能驾驶、智能传感与无人系统 09-28

-
2026生命健康、精准营养与食品安全 09-28
-
第二届信息学、生物医学与系统生物学国 09-28
-
2026环境资源、清洁能源与可持续发 09-28
-
第三届纺织科学、材料工程与智能制造国 09-28
-
第二届林业工程、环境科学与可持续发展 09-28


-
2026 JCR影响因子正式发布2049
-
中国科协发布2025年《重要学术2146
-
2026年新锐分区(原中科院期刊10945
-
2025年两院院士增选有效候选人6679
-
好学术:科研网址导航|学术头条分9207
-
2025年国际期刊预警名单发布!9157
-
2025年中科院期刊分区表重磅发30335
-
吉林大学校长张希:学术会议中的提10134
-
清华大学2026年CCF计算经济09-28
-
北京清华长庚医院黄天荫团队合作构09-28
-
中国农业大学资环学院刘学军教授团09-28
-
中国科大实现液晶向列比特的可重构09-28
-
研究提出丽江云杉复合体分类界定新09-28
-
新型多孔压电陶瓷研制取得进展09-28
-
研究揭示二倍半萜衍生物治疗溃疡性09-28
-
清华大学 22266

-
经济技术开发区大连大学 18772
-
哈尔滨工程大学 21829
-
ICOCN 24700
-
北京中材企联新材料技术研究中心 21634
-
TREEW 24764
-
湖北经济学院 23840
-
河南理工大学 21730
-
海洋国旅国际会展部 18626
-
河南欧诺机械制造有限公司 19046
-
第一届中国上市公司年会组委会 18699
-
广东省深圳市富士康 21606
-
CDS 3004
-
香港机械工程师协会 21572
-
大连四叶草会展有限公司 8690
-
中国建设科学院 24766
-
无锡市西毛实业 24782
-
上海永飞会务 23880
-
广州找塑料网络科技有限公司 8947
-
VERBI软件有限责任公司 8892


